Los robots industriales actuales son extraordinariamente eficientes, siempre que estén en un entorno controlado donde todo se encuentre exactamente donde esperan.
Pero colóquelos en un entorno desconocido, donde tengan que pensar por sí mismos, y su eficiencia se desploma. Además, la dificultad de planificar movimientos sobre la marcha aumenta exponencialmente con el número de robots involucrados. Incluso para una tarea colaborativa sencilla, un equipo de, por ejemplo, tres robots autónomos podría tener que pensar durante varias horas para idear un plan de acción.
Esta semana, en la Conferencia Internacional sobre Robótica y Automatización del Institute for Electrical and Electronics Engineers, un grupo de investigadores del MIT fue nominado a dos premios al mejor artículo por un nuevo algoritmo que puede reducir significativamente el tiempo de planificación de los equipos de robots. El plan que produce el algoritmo quizá no sea perfectamente eficiente, pero en muchos casos el ahorro de tiempo de planificación compensará con creces el tiempo de ejecución adicional.
Los investigadores también probaron la viabilidad de su algoritmo utilizándolo para guiar a un equipo de tres robots en el montaje de una silla.
«Nos entusiasma mucho la idea de utilizar robots de formas más amplias en la fabricación», afirma Daniela Rus, profesora Andrew and Erna Viterbi del Departamento de Ingeniería Eléctrica y Ciencias de la Computación del MIT, cuyo grupo desarrolló el nuevo algoritmo. «Para ello, necesitamos robots que puedan resolver las cosas por sí mismos más de lo que lo hacen los robots actuales. Consideramos que este algoritmo es un paso en esa dirección».
En el artículo participan también tres investigadores de su laboratorio: el primer autor, Mehmet Dogar, investigador posdoctoral, y Andrew Spielberg y Stuart Baker, ambos estudiantes de posgrado en ingeniería eléctrica y ciencias de la computación.
Comprender las consecuencias
El problema que abordan los investigadores consiste en que un grupo de robots debe realizar una operación de montaje con una serie de pasos discretos, algunos de los cuales requieren la colaboración de varios robots. Al principio, ninguno de los robots sabe qué partes de la operación se le asignarán: todo se determina sobre la marcha.
Desde el punto de vista computacional, el problema ya es lo bastante complejo, dado que en cualquier etapa de la operación cualquiera de los robots podría realizar cualquiera de las acciones y, durante las fases colaborativas, deben evitar chocar entre sí. Pero lo que hace que la planificación consuma mucho tiempo es determinar la forma óptima en que cada robot debe agarrar cada objeto que manipula, para que pueda completar con éxito no solo la tarea inmediata, sino también las siguientes.
«A veces, la configuración de agarre puede ser válida para el paso actual, pero problemática para el siguiente porque se necesita otro robot o sensor», dice Rus. «La disposición actual de los agarres quizá no deje espacio para que se incorpore al equipo un nuevo robot o sensor. Por eso nuestra solución contempla una operación de montaje de varios pasos y optimiza cómo se posicionan los robots de una manera que tenga en cuenta todo el proceso, no solo el paso actual».
La clave del algoritmo de los investigadores es que pospone sus decisiones más difíciles sobre la posición de agarre hasta haber tomado todas las más sencillas. Así, puede interrumpirse en cualquier momento y aun así tendrá un plan de montaje viable. Si no ha tenido tiempo de calcular la solución óptima, en ocasiones los robots podrían tener que soltar y volver a agarrar los objetos que sujetan. Pero en muchos casos, el tiempo adicional que eso requiere será insignificante en comparación con el necesario para calcular una solución integral.
Postergación con fundamento
El algoritmo comienza ideando un plan que ignora por completo el problema del agarre. Esto equivale a un plan en el que todos los robots soltarían todo después de cada etapa de la operación de montaje y luego abordarían la siguiente etapa como si fuera una tarea independiente.
A continuación, el algoritmo considera la transición de una etapa de la operación a la siguiente desde la perspectiva de un solo robot y una sola pieza del objeto que se está montando. Si puede encontrar una posición de agarre para ese robot y esa pieza que funcione en ambas etapas de la operación, pero que no requiera modificar el comportamiento de ninguno de los demás robots, añadirá ese agarre al plan. De lo contrario, pospone la decisión.
Una vez que ha resuelto todas las decisiones sencillas sobre el agarre, vuelve a las que había pospuesto. Ahora amplía ligeramente su alcance y, si es necesario, revisa el comportamiento de uno o dos robots más en uno o dos puntos de la operación para lograr una transición fluida entre las etapas. Pero, de nuevo, si incluso ese alcance ampliado resulta demasiado limitado, aplaza la decisión.
Si se permitiera que el algoritmo se ejecutara hasta completarse, sus últimas decisiones sobre el agarre podrían requerir modificar el comportamiento de todos los robots en cada paso del proceso de montaje, lo que puede ser una tarea enormemente compleja. A menudo será más eficiente dejar que los robots suelten lo que sujetan unas cuantas veces que calcular la solución óptima.
Además de sus experimentos con robots reales, los investigadores realizaron numerosas simulaciones con operaciones de montaje más complejas. En algunas, comprobaron que su algoritmo podía producir en minutos un plan viable que implicaba solo unas pocas veces soltar los objetos, mientras que calcular la solución óptima llevaba horas. En otras, la solución óptima era intratable: habría llevado milenios calcularla. Pero el algoritmo aún podía producir un plan viable.
«Con un enfoque heurístico elegante para un problema complejo de planificación, el grupo de Rus ha demostrado un importante avance en la cooperación entre varios robots al mostrar cómo tres brazos móviles pueden averiguar cómo montar una silla», afirma Bradley Nelson, profesor de Robótica y Sistemas Inteligentes del Instituto Federal Suizo de Tecnología de Zúrich. «Mi mayor preocupación sobre su trabajo es que arruine una de las cosas que más me gustan de los muebles de Ikea: montarlos yo mismo en casa».
Este artículo se publica en colaboración con MIT News. La publicación no implica que el Foro Económico Mundial respalde las opiniones expresadas.
Para mantenerse al día con la Agenda, suscríbase a nuestro boletín semanal.
Autor: Larry Hardesty escribe para MIT News.
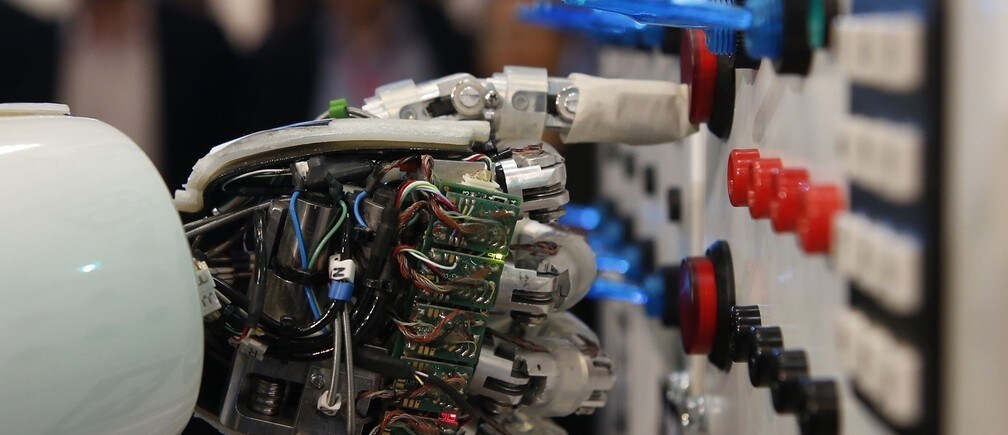
Imagen: La mano del robot humanoide AILA (androide ligero de inteligencia artificial) acciona un cuadro de distribución durante una demostración del centro alemán de investigación en inteligencia artificial en la feria informática CeBit de Hannover. REUTERS/Fabrizio Bensch