Este artículo se publica en colaboración con Caltech.
Los dispositivos neuroprotésicos, que incluyen pequeñas matrices de electrodos implantadas en el cerebro, pueden permitir que pacientes paralizados controlen el movimiento de una extremidad robótica, esté o no unida al individuo. En mayo de 2015, investigadores de Caltech, USC y Rancho Los Amigos National Rehabilitation Center informaron de la primera prueba clínica exitosa de este tipo de implante en una parte del cerebro que traduce la intención (el objetivo que se pretende alcanzar mediante un movimiento; por ejemplo, «quiero alcanzar la botella de agua para beber») en movimientos suaves y fluidos de una extremidad robótica. Ahora, los investigadores, dirigidos por Richard Andersen, catedrático James G. Boswell de Neurociencia, informan de que las neuronas individuales de esa región cerebral, conocida como corteza parietal posterior (PPC), codifican formas completas de la mano que pueden utilizarse para agarrar —como al estrechar la mano de alguien— y formas de la mano no relacionadas directamente con el agarre, como los gestos que hacemos al hablar.
La mayoría de las neuroprótesis se implantan en la corteza motora, la parte del cerebro que controla el movimiento de las extremidades. Sin embargo, el movimiento de estos brazos robóticos es brusco, probablemente debido a la complicada mecánica necesaria para controlar el movimiento muscular. Al eliminar ese problema implantando el dispositivo en la PPC, la región cerebral que codifica la intención, llevó a Andersen y a sus colaboradores a investigar más a fondo el papel que desempeñan neuronas concretas en esta parte del cerebro.
La investigación aparece en el número del 18 de noviembre del Journal of Neuroscience.
«El ser humano tiene la capacidad de realizar numerosas operaciones complejas más allá del simple agarre», afirma Christian Klaes, investigador posdoctoral en Caltech y primer autor del artículo. «Gesticulamos al hablar, manipulamos objetos y utilizamos la lengua de signos para comunicarnos con personas con discapacidad auditiva. Los pacientes tetrapléjicos consideran que la función de la mano y del brazo es de máxima importancia para tener un mejor control sobre su entorno. Por ello, nuestro objetivo último es ampliar la gama de neuroprótesis que utilizan señales de control procedentes de la PPC.
«Cuanto más precisamente podamos identificar las neuronas individuales implicadas en los movimientos de la mano, mayor será la capacidad que ofrecerán estos dispositivos robóticos. En última instancia, esperamos reproducir en una mano robótica la misma libertad de movimiento de la mano humana».
En el estudio, los investigadores utilizaron el juego de piedra, papel o tijera y una variante, rock-paper-scissors-lizard-Spock. Según Andersen, el juego es «perfecto» para este tipo de investigación. «La incorporación de un lagarto, representado mediante un dibujo animado, y de Spock —una imagen de Leonard Nimoy interpretando su personaje— sirvió para ampliar el repertorio de formas de la mano disponibles para nuestro participante tetrapléjico, Erik G. Sorto, cuyas extremidades están completamente paralizadas. Asignamos un gesto de pinza al lagarto y una forma esférica al señor Spock».
El juego se desarrolló en dos fases: primero piedra, papel o tijera y después el juego ampliado con el lagarto y Spock. En la tarea, se mostró brevemente a Sorto en una pantalla un objeto que correspondía a una de las formas de la mano; por ejemplo, una imagen de una piedra o del señor Spock. A la imagen le seguía una pantalla en blanco y, a continuación, aparecía un texto que pedía a Sorto que imaginara que realizaba con su mano derecha la forma correspondiente —un puño para la piedra, la mano abierta para el papel, el gesto de tijera para las tijeras, una pinza para el lagarto y una forma esférica (vagamente análoga al saludo vulcano) para Spock— y que dijera qué imagen visual había visto, mientras el dispositivo neuroprotésico registraba la actividad de las neuronas de la PPC.
Los investigadores lograron identificar neuronas individuales de la PPC que se activaban cuando se presentaba a Sorto la imagen de un objeto que debía agarrarse, por ejemplo una piedra, e identificaron una clase de neuronas casi completamente distinta que respondía cuando Sorto realizaba imaginería motora (la planificación mental y la ejecución imaginada de un movimiento sin que el sujeto intentara realmente mover la extremidad).
«Encontramos dos poblaciones de neuronas en gran medida separadas en la PPC que muestran respuestas visuales o respuestas de imaginería motora durante la tarea: las primeras cuando Erik identificaba una señal y las segundas cuando imaginaba realizar la forma de mano correspondiente», afirma Andersen.
Los investigadores descubrieron que las neuronas individuales de la PPC también respondían a formas de la mano que no correspondían directamente a un estímulo visual relacionado con el agarre. La forma de papel puede relacionarse con la apertura inicial de la mano para agarrar un papel, y la piedra con el cierre de la mano para agarrar una piedra; de hecho, Sorto utilizó estas formas imaginadas para imaginar la apertura de una mano robótica al imaginar el papel, y el cierre de la mano robótica alrededor de un objeto al imaginar la piedra. Sin embargo, las tijeras, el lagarto y Spock requieren imaginar gestos de la mano más abstractos e icónicos que los necesarios para agarrar los objetos visuales, lo que sugiere, según Andersen, que esta área del cerebro también podría participar en gestos de la mano más generales, como los que empleamos al hablar o en la lengua de signos.
Los resultados del ensayo se publicaron en un artículo titulado «Hand Shape Representations in the Human Posterior Parietal Cortex.» Además de Andersen y Klaes, los demás autores del estudio son Spencer Kellis, Tyson Aflalo y Kelsie Pejsa, de Caltech; Brian Lee, Christi Heck y Charles Liu, de USC; y Kathleen Shanfield, Stephanie Hayes-Jackson y Mindy Aisen, de Rancho Los Amigos National Rehabilitation Center.
La publicación no implica el respaldo de las opiniones por parte del Foro Económico Mundial.
Para mantenerse al día con la Agenda suscríbase a nuestro boletín semanal.
Autora: Deborah Williams-Hedges es gerente sénior de Relaciones con los Medios en Caltech.
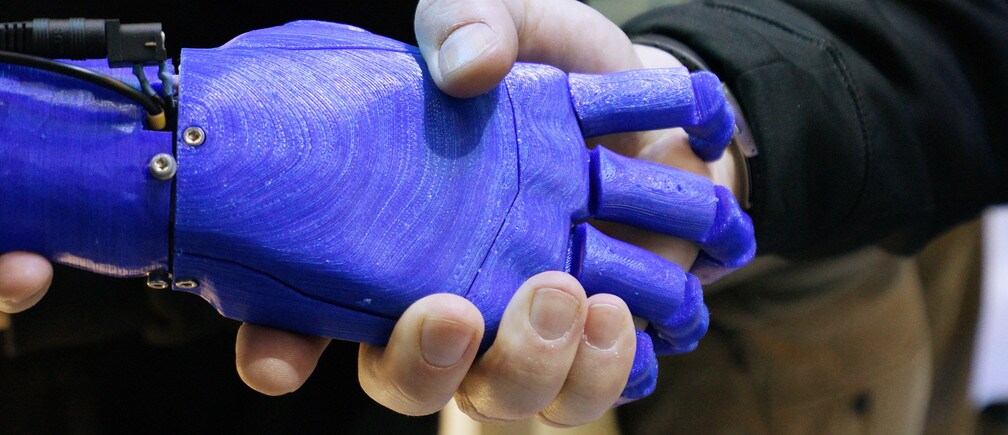
Imagen: Un hombre estrecha la mano a una prótesis robótica en el stand de Intel en el International Consumer Electronics Show (CES), en Las Vegas, Nevada. REUTERS/Rick Wilking.


