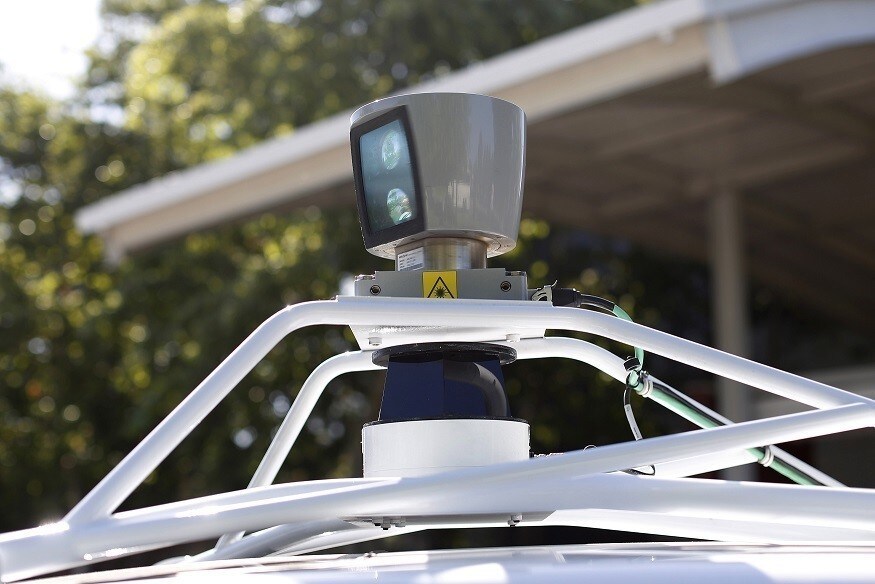
Aprender a conducir es un proceso continuo para los seres humanos: nos adaptamos a nuevas situaciones, nuevas normas de circulación y nuevas tecnologías, y aprendemos de los errores cuando algo sale mal.
Pero ¿cómo aprende a conducir un coche sin conductor, sobre todo cuando algo sale mal?
Esa es la pregunta que se le plantea a Uber tras el accidente del mes pasado en Arizona. Dos de sus ingenieros estaban dentro cuando uno de sus vehículos autónomos giró 180 grados y volcó de lado.
Uber retiró de la circulación su flota de pruebas mientras la policía investigaba y, unos días después, los vehículos estaban de nuevo en la carretera.
Golpe, giro y vuelco
El informe del Departamento de Policía de Tempe sobre la investigación del accidente, obtenido por EE Times, detalla lo sucedido.
El informe indica que el Volvo de Uber (rojo en el gráfico de abajo) circulaba hacia el sur a 38 mph (61 km/h) en una zona con límite de 40 mph (64 km/h) cuando chocó con el Honda (azul en el gráfico), que giraba hacia el oeste para entrar en una calle lateral (punto 1).
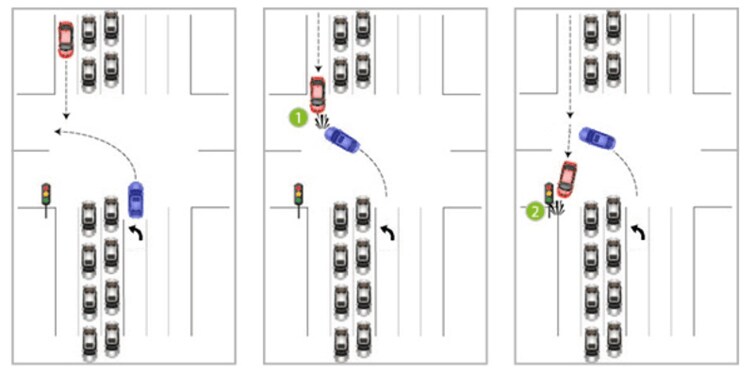
Al desviarse de su trayectoria, el Volvo de Uber chocó contra el semáforo de la esquina (punto 2) y luego giró y volcó, dañando otros dos vehículos (puntos 3 y 4) antes de deslizarse hasta detenerse de lado (punto 5).
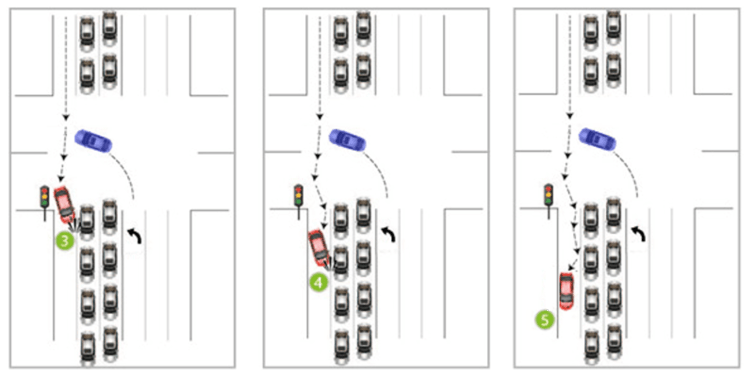
Accidente de Uber: colisiones posteriores. Alex Hanlon / Sean Welsh, basado en el informe de la Policía de Tempe
Por suerte, nadie resultó herido. La policía determinó que el conductor del Honda «no cedió el paso» y le puso una multa. El coche de Uber no tuvo la culpa.
Preguntas, preguntas
Pero Mike Demler, analista de la consultora tecnológica Linley Group, declaró a EE Times que el coche de Uber podría haberlo hecho mejor:
Es totalmente irresponsable y estúpido avanzar a 38 mph en una intersección sin visibilidad.
Demler dijo que Uber debe explicar por qué su vehículo atravesó la intersección justo por debajo del límite de velocidad cuando podía «ver» que el tráfico se había detenido en los carriles central y más a la izquierda.
El informe de EE Times decía que Uber había «guardado silencio» sobre el incidente. Pero, como Uber utiliza el «aprendizaje profundo» para controlar sus coches autónomos, no está claro que pudiera responder a la pregunta de Demler, aunque quisiera.
En el aprendizaje profundo, el código que llevaría a tomar la decisión de no reducir la velocidad sería un estado complejo de una red neuronal, no una línea de código que estableciera una regla sencilla como «si la visibilidad está obstruida en una intersección, reducir la velocidad».
Depurar el aprendizaje profundo
El caso plantea una cuestión técnica de fondo. ¿Cómo se depura un sistema de control de vehículos autónomos basado en el aprendizaje profundo? ¿Cómo se reduce el riesgo de que los coches autónomos terminen destrozados y volcados cuando los conductores humanos que circulan junto a ellos toman malas decisiones?
El argumento de Demler es que el coche de Uber no había «aprendido» a reducir la velocidad como medida prudente de precaución en una intersección con líneas de visión obstruidas. La mayoría de los conductores humanos tendría cuidado y reduciría la velocidad de forma natural al acercarse a una intersección donde los coches detenidos obstruyen la visibilidad.
En cuanto al aprendizaje profundo por refuerzo, este se basa en «funciones de valor» para evaluar los estados resultantes de aplicar políticas.
Una función de valor es un número que evalúa un estado. En ajedrez, una buena jugada de apertura de las blancas, como mover el peón de e7 a e5, recibe un valor alto. Una apertura débil, como mover el peón de a2 a a3, recibe uno bajo.
Para los ordenadores, la función de valor puede ser algo parecido a un «¡ay!». El aprendizaje por refuerzo recibe su nombre del refuerzo positivo y negativo en psicología.
Hasta que el vehículo de Uber choque con algo y la función de valor del aprendizaje profundo registre el equivalente digital de «seguir esa política llevó a un mal estado: de lado, destrozado y mirando en la dirección equivocada; ¡ay!», es posible que el sistema de control de Uber no cuantifique el riesgo de forma adecuada.
Ahora que ha chocado con algo, esperemos que haya aprendido la lección a golpes. En el futuro, los coches de Uber deberían desenvolverse mejor en intersecciones similares con condiciones de tráfico parecidas.
Depurar la lógica formal
Una alternativa al aprendizaje profundo consiste en utilizar vehículos autónomos con reglas expresas formuladas en lógica formal.
Esta opción la está desarrollando nuTonomy, que lleva a cabo un programa piloto de taxis autónomos en colaboración con las autoridades de Singapur.
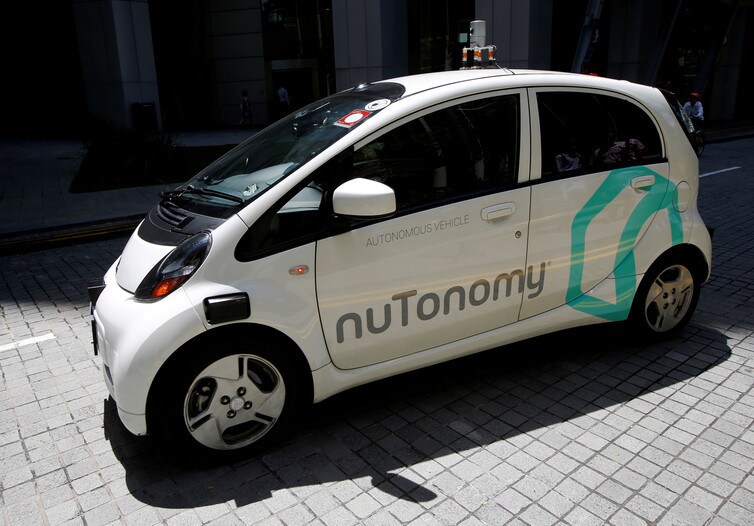
El enfoque de NuTonomy para controlar vehículos autónomos se basa en una jerarquía de reglas. La máxima prioridad corresponde a reglas como «no atropellar a peatones», seguidas de «no chocar con otros vehículos» y «no chocar con objetos».
Reglas como «mantener la velocidad cuando sea seguro» y «no cruzar la línea central» tienen menor prioridad, mientras que reglas como «ofrecer un viaje cómodo» son las primeras en incumplirse cuando surge una emergencia.
Aunque NuTonomy sí utiliza el aprendizaje automático para muchas cosas, no lo emplea para el control normativo: decidir qué debería hacer un coche.
En octubre del año pasado, un vehículo de pruebas de NuTonomy se vio involucrado en un accidente: un roce a baja velocidad que causó una abolladura, sin giros ni vuelcos.
El director de operaciones de la empresa, Doug Parker, declaró a IEEE Spectrum:
Lo que uno quiere es poder volver atrás y decir: «¿Hizo nuestro coche lo correcto en esa situación y, si no, por qué no tomó la decisión correcta?». Con la lógica formal, es muy fácil.
Las principales ventajas de la lógica formal son que permite demostrar la corrección y que resulta relativamente fácil de depurar. Depurar el aprendizaje automático es más complicado. Por otro lado, con el aprendizaje automático no es necesario programar jerarquías de reglas complejas.
El tiempo dirá cuál es el mejor enfoque para enseñar a conducir a los coches sin conductor. Por ahora, ambos sistemas aún tienen mucho que aprender.




