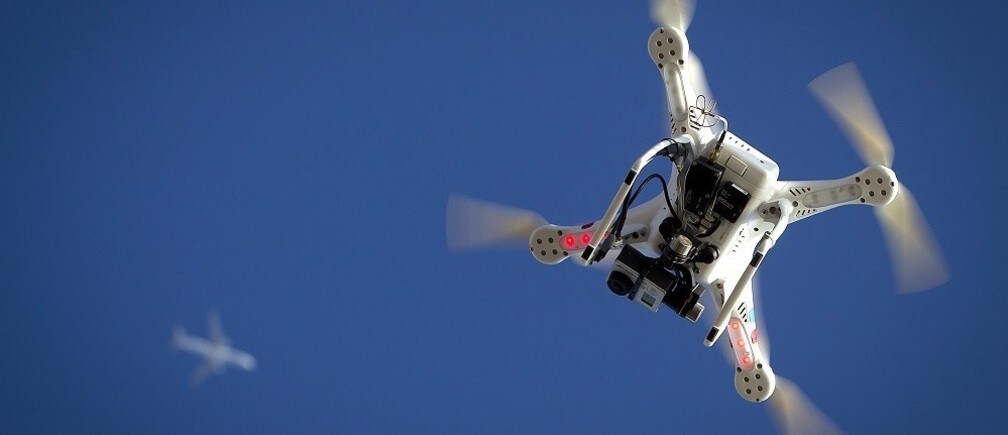
El término popular “dron”, que evoca imágenes de zombis voladores controlados a distancia, describe cada vez menos a los vehículos aéreos no tripulados (UAV) más recientes. Las nuevas aplicaciones exigen a los UAV más autonomía e inteligencia.
“Cuando la gente piensa en drones, sobre todo imagina grandes activos militares que vuelan muy alto, donde casi no hay nada que alcanzar”, afirma Nick Roy, director del Robust Robotics Group del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT. “Pero hay muchas aplicaciones para UAV de menor escala que operan más cerca del suelo y requieren más autonomía, como la monitorización agrícola, la entrega de paquetes y la conciencia situacional para los primeros intervinientes.”
Enseñar a los UAV y a otros robots a pensar por sí mismos es la misión central del Robust Robotics Group. “Queremos que los UAV puedan operar en entornos urbanos, hacer cosas útiles e interactuar con las personas”, afirma Roy, que además es profesor asociado de Aeronáutica y Astronáutica. “Queremos que sean tan inteligentes como necesiten ser para la tarea que tengan entre manos.”
Roy se ha centrado recientemente más en los UAV que en los robots terrestres, aunque muchos de los principios y algoritmos son similares. Los UAV necesitarán más autonomía para evitar colisiones y accidentes, así como para comprender lo que sucede a su alrededor. Cierto nivel de funcionamiento autónomo fiable será esencial si la FAA quiere permitir plenamente las aplicaciones comerciales en Estados Unidos.
“No se trata solo de evitar obstáculos, sino de comprender el entorno y distinguir qué es seguro y qué no”, afirma Roy. “Los UAV deben entender su propio comportamiento en términos de fiabilidad y rendimiento, y también comprender cómo quieren las personas que hagan las cosas.”
Project Wing y los UAV híbridos de ala fija
En 2012, Roy aceptó un puesto sabático en Google X para ayudar a lanzar Project Wing, un proyecto cuyo objetivo era demostrar la viabilidad de la entrega de productos mediante UAV. Tras completar Roy y su equipo un prototipo en agosto de 2014, Google se convenció de que había llegado el momento de pasar a la fase de producto. Roy regresó al MIT el año pasado, pero sigue asesorando al proyecto mientras el exalumno del MIT Dave Vos (PhD ’96) ayuda a llevar Project Wing al siguiente nivel.
Project Wing es una aeronave híbrida, en lugar de los diseños típicos de cuadricópteros que han dominado la investigación académica y el mercado general de UAV de consumo. Aunque utiliza cuatro rotores, normalmente estos funcionan como hélices de avión. Cuando la aeronave llega a su objetivo para soltar un paquete, se inclina hacia arriba para poder flotar como un cuadricóptero.
Este diseño “tail sitter” es una revisión de una vieja idea que aún no ha demostrado ser viable comercialmente. “Los vehículos híbridos como los tail sitter, los tilt rotor, los tilt prop o los vehículos con dos sistemas de propulsión se han explorado a lo largo de la historia de la aviación”, afirma Roy. “Pero han cambiado suficientes cosas como para que merezca la pena volver a intentarlo. Nuestra capacidad para fabricar vehículos pequeños e incorporar computación y sistemas de control modernos a bordo significa que lo que antes era difícil ahora es relativamente fácil.”
Comparadas con los cuadricópteros, las aeronaves convencionales de ala fija tienen limitaciones evidentes, como la necesidad de una pista y el requisito de una velocidad mínima para mantenerse en el aire, afirma Roy. Sin embargo, “las aeronaves de ala fija son mucho más eficientes en vuelo y pueden permanecer en el aire mucho, muchísimo más tiempo”, añade. Mientras tanto, los nuevos diseños híbridos prometen combinar lo mejor de ambas tecnologías.
Aunque Roy se centra más en el software que en el hardware, debe mantenerse al día con todas las últimas tecnologías, especialmente de sensores, que ayudan a moldear la forma en que piensa el UAV. Impulsados por la necesidad de reducir el peso y el consumo de energía, por ejemplo, algunos investigadores de UAV pretenden usar cámaras ligeras y de bajo coste para la navegación, en lugar de depender de equipos LIDAR o cámaras 3D.
“Las cámaras pasivas te dan una comprensión de la escena que, creo, será importante en el futuro”, afirma Roy. “La navegación basada únicamente en la visión todavía no ha funcionado de manera fiable, pero el campo ha avanzado mucho. Me entusiasma pensar en cómo podríamos usar cámaras pasivas para ayudar a los UAV a navegar por sí solos.”
Mientras tanto, según Roy, ninguna tecnología de sensores única es la respuesta correcta. “El GPS presenta problemas en entornos urbanos y las cámaras tienen problemas especialmente por la noche”, afirma. “Gran parte de la investigación reciente de mi grupo se ha centrado en la medición precisa de distancias, ya sea con un telémetro láser o con una cámara 3D. Esos sensores son pesados y no funcionan en todos los ámbitos. La respuesta correcta probablemente estará en la fusión de sensores.”
El mundo a través de nuestros ojos
Los UAV de reparto, como el Project Wing o el prototipo de Amazon, necesitarán más autonomía e inteligencia que un UAV típico utilizado para la monitorización de cultivos o la filmación de anuncios. Esto es especialmente cierto si se espera que el UAV deje y recoja paquetes en entornos urbanos.
“El UAV tendrá que ser lo bastante inteligente para razonar sobre su propio rendimiento y los fallos inminentes”, afirma Roy. “La autonomía es el mayor desafío para la integración en el espacio aéreo. Los vehículos necesitan autonomía para recuperarse de fallos, y para ver otras aeronaves y no chocar con ellas. Necesitan autonomía para interactuar con el control del tráfico aéreo y encajar bien en el espacio aéreo nacional.”
Los investigadores del MIT y de otros lugares se han centrado en dotar a los robots de reconocimiento de objetos, pero eso es solo el principio. Un reto mayor es salvar la brecha entre las formas fundamentalmente distintas en que piensan las personas y los robots.
“Los robots piensan en el mundo en términos de geometría de muy bajo nivel”, afirma Roy. “No piensan en las paredes como paredes, sino como píxeles por los que no pueden atravesar. Para trabajar con personas, los robots deben entender para qué sirven las cosas. Para pedirle a un robot que recoja una caja o cargue un camión, necesita la comprensión semántica de qué son esos objetos.”
Roy se centra menos en el reconocimiento de objetos en sí que en ayudar a los robots a “comprender cómo se distribuyen los objetos y cómo pueden interactuar con ellos”, afirma. “Una vez que se dispone de detección de objetos o comprensión de la escena, se puede pasar al siguiente paso: mostrar al robot cómo usar esa comprensión para tomar decisiones.”
Uno de los estudiantes de Roy, por ejemplo, intenta mejorar la comprensión que tienen los UAV de los patrones de viento en el entorno urbano. Los UAV podrían usar ese conocimiento para evitar turbulencias o elegir rutas de energía mínima.
A pesar del avance constante de la miniaturización informática, las limitaciones de peso y energía de los UAV seguirán dificultando su capacidad para procesar información con la rapidez suficiente para tomar decisiones oportunas. Fusionar e integrar con rapidez datos de múltiples sensores plantea “desafíos computacionales que están fuera del alcance de los sistemas en tiempo real como los UAV”, afirma Roy. “Gran parte de mi investigación consiste en encontrar aproximaciones útiles que den respuestas muy buenas a costa de una pequeña pérdida de precisión.”
Estos algoritmos de aproximación se pusieron en práctica en los recientes experimentos de Roy, en los que un vehículo de ala fija que llevaba un telémetro láser voló a gran velocidad por el espacio muy restringido de un aparcamiento. “Si intentara incorporar el telémetro láser a la estimación del estado completo de los 12 grados de libertad del vehículo, el cálculo se volvería intratable”, afirma Roy. “Pero si divides el problema en las partes que el telémetro láser puede ver en cada momento, sigues obteniendo la respuesta correcta, pero de forma mucho más eficiente que si le pides al láser que “razonar desarrollar” el sistema completo de una sola vez.”
Hacer las preguntas adecuadas
Enseñar a los UAV a reconocer objetos y procesar datos de sensores para tomar decisiones en tiempo real ayudará a evitar colisiones incluso en entornos complejos, como las oficinas. Sin embargo, se requiere más autonomía e inteligencia cuando los UAV trabajan estrechamente con personas. Más allá de garantizar la seguridad de las personas, los algoritmos deben ser lo bastante sofisticados para permitir que los UAV reciban instrucciones de las personas o colaboren con ellas para hacer las cosas.
“Tenemos que enseñar a los robots a interactuar con las personas con la misma fluidez con la que las personas trabajan entre sí”, afirma Roy. “Necesitan cosas como mapas semánticos para pensar en el mundo del mismo modo que lo hacen las personas. También necesitan entender lo que las personas quieren y cómo se comportan. Estamos estudiando cosas como las interfaces de lenguaje natural y la conexión del habla humana con lo que el robot ve.”
El Robust Robotics Group ha logrado ciertos avances en la enseñanza a los robots para entender indicaciones e instrucciones. Ahora, el grupo trabaja en la gestión del diálogo: enseñar al robot y a la persona cómo conversar.
“El reto para el robot no es solo saber que necesita hacer una pregunta, sino formularla de forma que pueda obtener una respuesta útil”, afirma Roy. “Si el robot dice: ‘No entiendo’, es probable que la persona se moleste y abandone al robot. Esta tecnología tiene que madurar sustancialmente antes de que estemos realmente preparados para que los robots formen parte de nuestra vida cotidiana.”
Este artículo se publica en colaboración con MIT News. La publicación no implica que el Foro Económico Mundial respalde las opiniones expresadas.
Para mantenerse al día con la Agenda, suscríbase a nuestro boletín semanal.
Autor: Eric Brown es colaborador de MIT News.
Imagen: Un avión sobrevuela un dron. REUTERS/Carlo Allegri.


