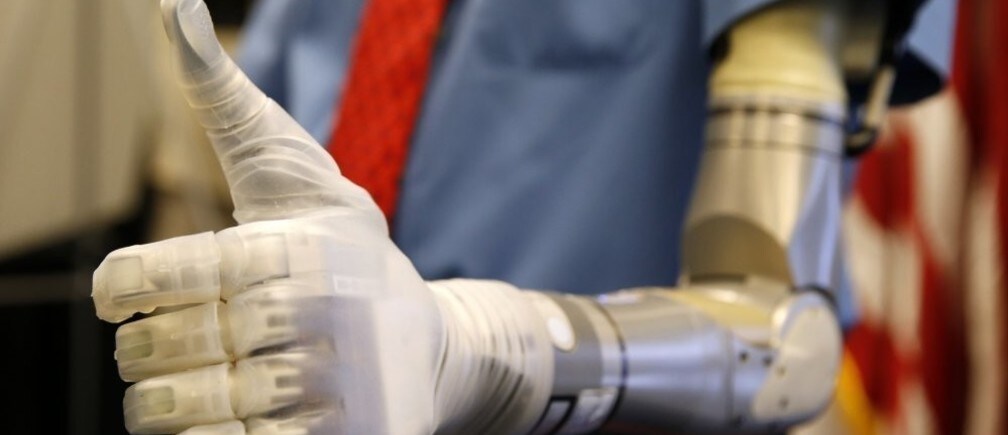
Los dispositivos neuroprotésicos implantados en el centro del movimiento del cerebro, la corteza motora, pueden permitir que pacientes con amputaciones o parálisis controlen el movimiento de una extremidad robótica, que puede estar conectada a la extremidad propia del paciente o separada de ella. Sin embargo, las neuroprótesis actuales producen movimientos tardíos y bruscos, no los gestos fluidos y aparentemente automáticos asociados al movimiento natural. Ahora, al implantar neuroprótesis en una parte del cerebro que controla no el movimiento directamente, sino nuestra intención de movernos, investigadores de Caltech han desarrollado una forma de producir movimientos más naturales y fluidos.
En un ensayo clínico, el equipo de Caltech y sus colegas de Keck Medicine of USC implantaron con éxito un dispositivo de este tipo en un paciente con tetraplejia, lo que le permitió realizar un gesto fluido de apretón de manos e incluso jugar a «piedra, papel o tijera» con un brazo robótico independiente.
Los resultados del ensayo, dirigido por el investigador principal Richard Andersen, catedrático James G. Boswell de Neurociencia, y en el que participaron miembros del laboratorio de Caltech Tyson Aflalo, Spencer Kellis, Christian Klaes, Brian Lee, Ying Shi y Kelsie Pejsa, se publican en la edición del 22 de mayo de la revista Science.
«Cuando mueves el brazo, en realidad no piensas en qué músculos activar ni en los detalles del movimiento —como levantar el brazo, extenderlo, agarrar la taza, cerrar la mano alrededor de ella, etcétera—. En cambio, piensas en el objetivo del movimiento. Por ejemplo: “Quiero recoger esa taza de agua”», dice Andersen. «Así que, en este ensayo, pudimos decodificar con éxito estas intenciones reales pidiendo al participante que simplemente imaginara el movimiento en su conjunto, en lugar de desglosarlo en innumerables componentes».
Por ejemplo, el proceso de ver a una persona y luego estrecharle la mano comienza con una señal visual (por ejemplo, reconocer a alguien conocido), que primero se procesa en las áreas visuales inferiores de la corteza cerebral. Luego, la señal asciende a un área cognitiva de alto nivel conocida como corteza parietal posterior (CPP). Aquí se forma la intención inicial de realizar un movimiento. Estas intenciones se transmiten después a la corteza motora, a través de la médula espinal, y luego a los brazos y las piernas, donde se ejecuta el movimiento.
Las lesiones altas de la médula espinal pueden causar tetraplejia en algunos pacientes, porque las señales de movimiento no pueden llegar del cerebro a los brazos y las piernas. Como solución, los primeros implantes neuroprotésicos utilizaban pequeños electrodos para detectar y registrar señales de movimiento en su último punto antes de llegar a la médula espinal: la corteza motora.
La señal registrada se transmite mediante haces de cables desde el cerebro del paciente hasta una computadora, donde se traduce en una instrucción para una extremidad robótica. Sin embargo, como la corteza motora normalmente controla muchos músculos, las señales tienden a ser detalladas y específicas. El grupo de Caltech quería averiguar si la intención más sencilla de estrechar la mano podía utilizarse para controlar la extremidad protésica, en vez de pedir al participante que se concentrara en cada componente del apretón de manos, un método más laborioso y menos natural.
Andersen y sus colegas querían mejorar la versatilidad de movimiento que puede ofrecer una neuroprótesis mediante el registro de señales de otra región cerebral: la CPP. «La CPP está antes en la vía, por lo que las señales allí se relacionan más con la planificación del movimiento —lo que realmente se pretende hacer— que con los detalles de la ejecución del movimiento», afirma. «Esperábamos que las señales de la CPP fueran más fáciles de usar para los pacientes y, en última instancia, hicieran más intuitivo el proceso de movimiento. En nuestros estudios futuros investigaremos formas de combinar las señales motoras detalladas de la corteza motora con señales más cognitivas de la CPP para aprovechar las especializaciones de cada área».
En el ensayo clínico, diseñado para evaluar la seguridad y eficacia de este nuevo enfoque, el equipo de Caltech colaboró con cirujanos de Keck Medicine of USC y el equipo de rehabilitación del Rancho Los Amigos National Rehabilitation Center. Los cirujanos implantaron un par de pequeñas matrices de electrodos en dos partes de la CPP de un paciente con tetraplejia. Cada matriz contiene 96 electrodos activos, cada uno de los cuales registra a su vez la actividad de una sola neurona de la CPP. Las matrices se conectaron mediante un cable a un sistema de computadoras que procesaba las señales, decodificaba la intención del participante y controlaba dispositivos de salida, entre ellos un cursor de computadora y un brazo robótico desarrollado por colaboradores de Johns Hopkins University.
Tras recuperarse de la cirugía, el paciente recibió entrenamiento para controlar con la mente el cursor de la computadora y el brazo robótico. Una vez completado el entrenamiento, los investigadores observaron precisamente lo que esperaban: un movimiento intuitivo del brazo robótico.
«Para mí, el momento más emocionante del ensayo fue cuando el participante movió por primera vez la extremidad robótica con sus pensamientos. Llevaba más de 10 años paralizado y, desde la lesión, era la primera vez que podía mover una extremidad y tender la mano a alguien. Fue un momento emocionante para todos nosotros», dice Andersen.
«Fue una gran sorpresa que el paciente pudiera controlar la extremidad el primer día, el mismo día en que lo intentó por primera vez», añade. «Esto demuestra lo intuitivo que es el control cuando se utiliza la actividad de la CPP».
El paciente, Erik G. Sorto, también se alegró de los rápidos resultados: «Me sorprendió lo fácil que fue», dice. «Recuerdo que tuve una especie de experiencia extracorporal y solo quería correr por ahí y chocar la mano con todo el mundo».
Con el tiempo, Sorto siguió perfeccionando el control de su brazo robótico, lo que proporcionó a los investigadores más información sobre el funcionamiento de la CPP. Por ejemplo, «aprendimos que, si pensaba: “Debería mover la mano hacia el objeto de cierta manera” —intentando controlar la extremidad—, eso no funcionaba», dice Andersen. «El pensamiento tenía que ser más cognitivo. Pero, si simplemente pensaba: “Quiero agarrar el objeto”, era mucho más fácil. Y eso es exactamente lo que esperaríamos de esta región del cerebro».
Este mejor conocimiento de la CPP ayudará a los investigadores a mejorar los dispositivos neuroprotésicos del futuro, afirma Andersen. «Lo que tenemos aquí es una ventana única al funcionamiento de una compleja región cerebral de alto nivel, mientras trabajamos en colaboración con nuestro participante para perfeccionar su habilidad para controlar dispositivos externos».
«La misión principal del USC Neurorestoration Center es aprovechar los recursos de nuestros programas clínicos para crear oportunidades únicas de trasladar a pacientes humanos descubrimientos científicos, como los del Andersen Lab de Caltech, y, en última instancia, convertir descubrimientos transformadores en terapias eficaces», dice el director del centro, Charles Y. Liu, profesor de cirugía neurológica, neurología e ingeniería biomédica en USC, quien dirigió el procedimiento de implantación quirúrgica y al equipo de USC/Rancho Los Amigos en esta colaboración.
«Al atender a pacientes con lesiones y enfermedades neurológicas —y conocer las importantes limitaciones de las estrategias de tratamiento actuales—, queda claro que se necesitan enfoques completamente nuevos para restaurar la función en pacientes paralizados. El control directo de robots y computadoras mediante el cerebro tiene el potencial de cambiar radicalmente la vida de muchas personas», añade Liu.
La Dra. Mindy Aisen, directora médica de Rancho Los Amigos, quien dirigió el equipo de rehabilitación del estudio, afirma que los avances en prótesis como estas son prometedores para el futuro de la rehabilitación de pacientes. «En Rancho nos dedicamos a impulsar la rehabilitación mediante nuevas tecnologías de asistencia, como la robótica y las interfaces cerebro-máquina. Hemos creado un entorno único que permite integrar sin dificultad la rehabilitación, la medicina y la ciencia, como demuestra este estudio», dice.
Aunque tareas como estrechar manos y jugar a «piedra, papel o tijera» son importantes para demostrar las capacidades de estos dispositivos, la esperanza es que las neuroprótesis permitan finalmente a los pacientes realizar tareas más prácticas que les ayuden a recuperar parte de su independencia.
«Este estudio ha sido muy significativo para mí. Tanto como el proyecto me necesitaba, yo necesitaba el proyecto. El proyecto ha marcado una enorme diferencia en mi vida. Me da una gran satisfacción formar parte de la solución para mejorar la vida de los pacientes paralizados», dice Sorto. «Bromeo con los muchachos diciendo que quiero poder beber mi propia cerveza: poder tomar un trago a mi ritmo, cuando quiera dar un sorbo, sin tener que pedirle a alguien que me la acerque. De verdad extraño esa independencia. Creo que, si fuera lo bastante seguro, disfrutaría mucho de poder asearme yo mismo: afeitarme y cepillarme los dientes. Sería fantástico».
Con ese fin, Andersen y sus colegas ya trabajan en una estrategia que podría permitir a los pacientes realizar estas habilidades motoras más finas. La clave está en poder proporcionar al cerebro determinados tipos de retroalimentación sensorial desde el brazo robótico.
Aunque el implante de Sorto le permitió controlar movimientos más amplios mediante retroalimentación visual, «para lograr un control realmente fino y hábil, también se necesita retroalimentación táctil», dice Andersen. «Sin ella, es como ir al dentista y que te anestesien la boca. Es muy difícil hablar sin retroalimentación somatosensorial». Los dispositivos más recientes que desarrollan Andersen y sus colegas incorporan un mecanismo para transmitir señales desde el brazo robótico de vuelta a la parte del cerebro que genera la percepción del tacto.
«La razón por la que estamos desarrollando estos dispositivos es que, normalmente, un paciente con tetraplejia no podría, por ejemplo, tomar un vaso de agua para beber ni alimentarse por sí mismo. Ni siquiera puede hacer nada si le pica la nariz. A los pacientes les resultan muy frustrantes cosas aparentemente triviales como estas», dice Andersen. «Este ensayo es un paso importante para mejorar su calidad de vida».
Los resultados del ensayo se publicaron en un artículo titulado, «Decoding Motor Imagery from the Posterior Parietal Cortex of a Tetraplegic Human.» El dispositivo implantado y los procesadores de señal utilizados en el ensayo clínico dirigido por Caltech fueron NeuroPort Array y NeuroPort Bio-potential Signal Processors, desarrollados por Blackrock Microsystems en Salt Lake City, Utah. El brazo robótico utilizado en el ensayo fue el Modular Prosthetic Limb, desarrollado en el Applied Physics Laboratory de Johns Hopkins. Sorto fue reclutado para el ensayo por colaboradores del Rancho Los Amigos National Rehabilitation Center y de Keck Medicine of USC. Este ensayo fue financiado por los National Institutes of Health, la Boswell Foundation, el Department of Defense y el USC Neurorestoration Center.
Este artículo se publica en colaboración con Caltech. La publicación no implica que el Foro Económico Mundial respalde las opiniones expresadas.
Para mantenerse al día con la Agenda, suscríbase a nuestro boletín semanal.
Autor: Jessica Stoller-Conrad escribe para Caltech.
Imagen: El veterano de Vietnam Fred Downs levanta el pulgar durante una demostración de tecnología de brazos protésicos modulares. REUTERS/Kevin Lamarque


