En las últimas dos décadas, la tecnología de prótesis de extremidades ha avanzado a pasos agigantados. Hoy en día, las prótesis más avanzadas incorporan microprocesadores que funcionan con giroscopios, acelerómetros e hidráulica integrados para permitir que la persona camine con una marcha normal. Estas prótesis de gama alta pueden costar más de 50.000 dólares.
Amos Winter pretende desarrollar una rodilla protésica pasiva y de baja tecnología que funcione casi tan bien como las prótesis de gama alta, a una fracción del coste.
“Estamos abordando esta oportunidad disruptiva”, afirma Winter, profesor adjunto de ingeniería mecánica en el MIT. “Si podemos fabricar una rodilla que ofrezca un rendimiento similar al de una rodilla de 50.000 dólares por unos cientos de dólares, eso supondrá un cambio radical.”
Ahora, Winter y sus colegas han dado un paso importante hacia ese objetivo. En un artículo publicado en la revista de IEEE Transactions on Neural Systems and Rehabilitation Engineering, el equipo informa de que ha calculado el par ideal que debe producir una rodilla protésica, en función de la masa de los segmentos de la pierna, para inducir una cinemática similar a la de una persona sin discapacidad, es decir, la marcha normal.
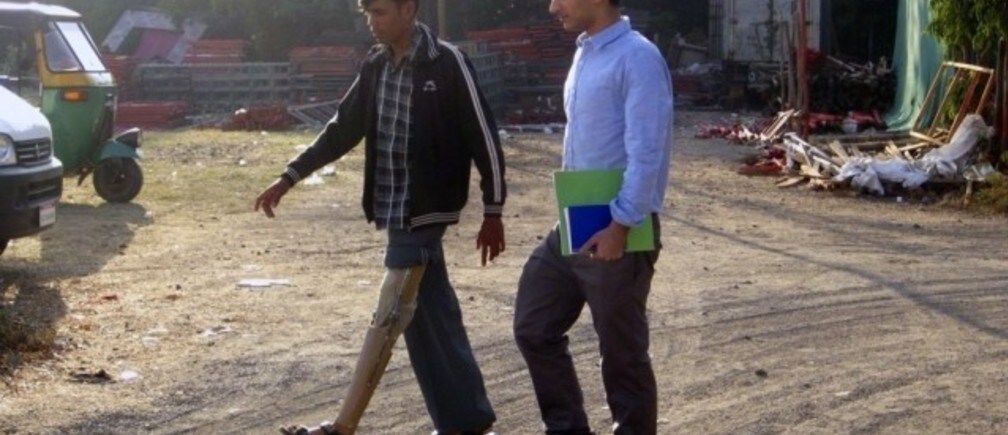
Utilizando los resultados del artículo, el grupo ha construido un prototipo de rodilla protésica que genera un perfil de par similar al de las rodillas de personas sin discapacidad, empleando únicamente elementos mecánicos sencillos como muelles y amortiguadores. El equipo está probando el prototipo en India, donde viven actualmente unos 230.000 amputados por encima de la rodilla.
“En lugares como India, todavía existe estigma asociado a esta discapacidad”, afirma Winter. “Es menos probable que consigan trabajo o que se casen. La gente quiere pasar desapercibida si puede.”
Entre los coautores del artículo figuran el estudiante de posgrado Murthy Arlekatti y Yashraj Narang, doctorando en la Universidad de Harvard.
Ajuste del par
La mayoría de los amputados en países en desarrollo usan prótesis pasivas —diseños sencillos y baratos, sin partes móviles—. “Cuando se ve a la gente caminar con ellas, tienen una cojera bastante característica”, afirma Winter. En parte, se debe a que las prótesis pasivas no ajustan la cantidad de par que se ejerce al caminar. Por ejemplo, en la marcha normal, la rodilla se flexiona ligeramente justo antes de que el pie se impulse contra el suelo, un cambio de par que mantiene estable el centro de masa de la persona. En cambio, una rodilla protésica rígida y sin flexión haría que la persona se moviera arriba y abajo en cada paso.
Winter razonó que, para fabricar una rodilla protésica pasiva que imite la marcha normal, también tendría que imitar las fuerzas cambiantes, o perfil de par, durante la marcha normal. Él y su equipo revisaron la literatura científica en busca de datos sobre la marcha normal y encontraron un conjunto de datos completo que representaba la marcha de una persona, incluidos el ángulo de sus articulaciones, el peso de cada segmento de la pierna y la fuerza de reacción del suelo —la fuerza entre el suelo y el pie— durante un solo paso, o ciclo de marcha.
Los investigadores utilizaron las mediciones para calcular un perfil de par —la cantidad de par que genera la rodilla durante la marcha normal—. Como las prótesis suelen pesar entre un tercio y la mitad que las piernas y los pies humanos, los investigadores ajustaron el perfil de par para aplicarlo a segmentos de pierna más ligeros.
“Si aplicáramos niveles de par sanos a una extremidad mucho más ligera, tu cinemática se descontrolaría por completo”, afirma Winter. “Las extremidades robóticas están diseñadas para reducir ese par. Nuestro reto era: ¿cómo se ajusta el perfil de par para lograr un movimiento similar al de una persona sin discapacidad, con una rodilla protésica pasiva?”
Los investigadores analizaron después si podían construir una rodilla protésica que replicara el perfil de par ajustado, empleando elementos mecánicos sencillos. Actualmente, el grupo ha diseñado un prototipo sencillo que incluye un muelle y dos amortiguadores que actúan como pastillas de freno. El muelle permite que la rodilla se flexione justo antes de que el pie se impulse contra el suelo. Al mismo tiempo, el primer amortiguador se activa para evitar que la pierna se balancee hacia atrás. El segundo amortiguador se activa cuando la pierna se balancea hacia delante, para frenarla justo antes de que el talón toque el suelo.
Matthew Major, profesor adjunto de medicina física y rehabilitación en la Northwestern University, afirma que el reto para los médicos prescriptores y los diseñadores de prótesis es personalizar las prótesis según la cinemática de cada usuario. El trabajo de Winter, afirma, “mejora nuestra capacidad para ofrecer una atención sanitaria más personalizada mediante una tecnología robusta y rentable, accesible para un gran porcentaje de la población mundial que vive con pérdida de extremidades inferiores.”
El equipo de Winter está probando ahora el diseño con voluntarios en India.
“Este fue un prototipo rápido y improvisado, pero hasta ahora estamos observando buenos indicadores de una marcha natural”, afirma Winter. “Todavía no me considero vencedor, pero [este artículo] establece una hoja de ruta muy distinta de lo que se ha hecho antes, lo que nos permitirá alcanzar un rendimiento muy alto a bajo coste. Y eso es lo que buscamos.”
Esta investigación fue financiada, en parte, por la National Science Foundation.
Este artículo se publica en colaboración con MIT News. La publicación no implica que el Foro Económico Mundial respalde las opiniones expresadas.
Para estar al día con la Agenda suscríbete a nuestro boletín semanal.
Autora: Jennifer Chu es redactora colaboradora de MIT News.
Imagen: Yashraj Narang SM ’13 (derecha) realizó una encuesta exhaustiva a amputados por encima de la rodilla en India para comprender sus necesidades particulares como usuarios y el rendimiento de sus prótesis actuales. MIT News.




