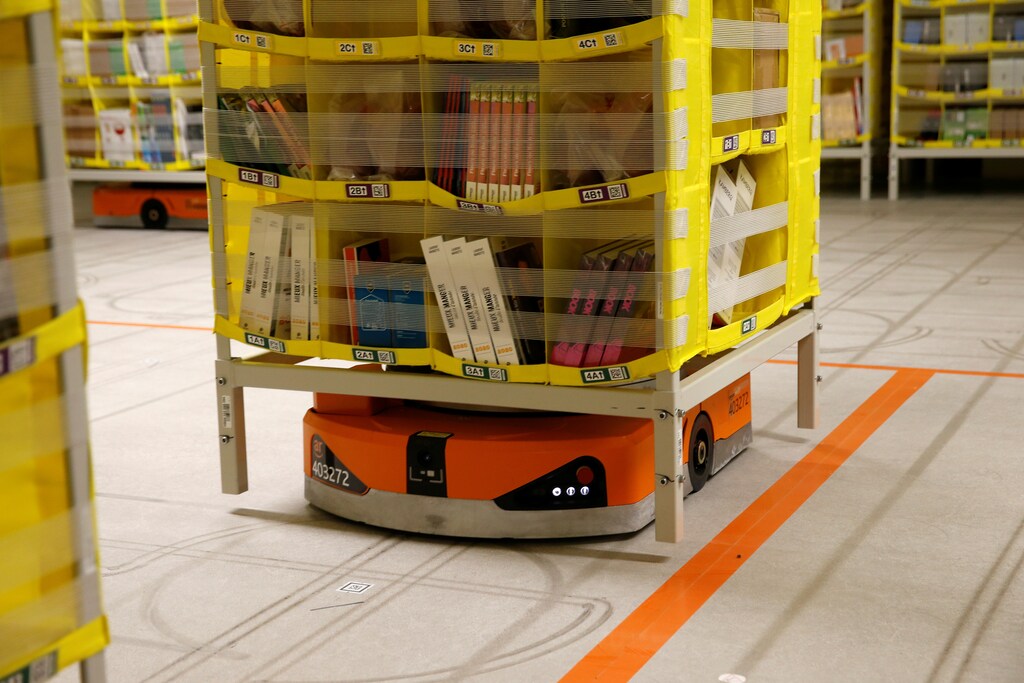
Tye Brady, Director de Tecnología, Amazon Robotics: La IA física es un término relativamente nuevo que surge, en realidad, de la combinación de la era de la IA con la robótica.
Robin Pomeroy, presentador, Radio Davos: Bienvenidos a Radio Davos, el pódcast del Foro Económico Mundial que analiza los mayores desafíos y cómo podríamos resolverlos.
Esta semana: ¿la inteligencia artificial es solo virtual, verdad? ¿Han oído hablar de la IA física?
Kiva Allgood, directora del Centro de Fabricación Avanzada y Cadenas de Suministro, Foro Económico Mundial: Es decir, se trata de automatización capaz de pensar sobre la marcha. Es, en realidad, llevar la inteligencia artificial al mundo físico.
Robin Pomeroy: Los robots llevan décadas en las fábricas ayudándonos a producir bienes; entonces, ¿qué diferencia supone que ahora sean robots inteligentes?
Daniel Kuepper, director gerente y socio sénior, BCG: Hemos estimado que la IA física puede automatizar un 50 % más de tareas que los robots tradicionales. Mi previsión es que avancemos hacia fábricas del futuro en gran medida autocontroladas y autónomas; para 2050, aproximadamente el 70 % de todas las operaciones de fabricación a nivel mundial serán en gran medida autónomas.
Robin Pomeroy: Eso es el futuro; pero la IA física ya está aquí. Escucharemos al responsable de robótica de Amazon explicar cómo los robots ya trabajan junto a una plantilla humana. ¿Y de dónde obtuvo la inspiración para lo que parece ciencia ficción?
Tye Brady: Me encantaba R2-D2, me encantaba Star Wars. Me inspiraron los robots increíbles que existían.
Robin Pomeroy: Y con la Reunión Anual de Davos en el horizonte, pueden imaginar que la IA física será uno de los temas de conversación.
Kiva Allgood: Creo que gran parte del debate en Davos gira en torno a cómo desentrañar el poder de la IA y su impacto en su negocio, en el planeta y en las personas.
Robin Pomeroy: Sigan Radio Davos donde escuchen pódcast, o visiten wef.ch/podcasts.
Soy Robin Pomeroy, en el Foro Económico Mundial, y con este repaso a los robots inteligentes…
Kiva Allgood: La IA física en acción.
Robin Pomeroy: Esto es Radio Davos.
Bienvenidos a Radio Davos, donde esta semana hablamos de la inteligencia artificial física.
Más adelante en el episodio escucharemos al responsable de robótica de Amazon y a un experto en la materia del Boston Consulting Group.
Pero antes de eso me acompaña una coanfitriona. Es colega mía. Nos conectamos gracias a las maravillas de internet entre Suiza y la costa oeste de Estados Unidos. Se trata de Kiva Allgood, directora del Centro de Fabricación Avanzada y Cadenas de Suministro del Foro Económico Mundial. ¿Cómo estás, Kiva?
Kiva Allgood: Estoy estupenda. Sí, nosotros vemos cómo el sol se pone donde ustedes y cómo sale donde yo estoy. Es increíble.
Robin Pomeroy: Sí, exacto. Todavía no se ha puesto del todo, pero es la época del año en la que creo que nos quedan unos minutos de día. Es estupendo tenerte. Gracias por acompañarnos tan temprano por la mañana en San Francisco.
Esta es una pregunta que creo que ya hice a las dos personas que he entrevistado hasta ahora, a quienes mencioné y que escucharán más adelante. Pero la pregunta que les hice es qué es la IA física, porque es una expresión que no había oído antes; creo que tú mencionaste que deberíamos hacer un pódcast sobre ello.
Kiva Allgood: Desde mi punto de vista, puede pensarse en la IA física como algo que tiene, digamos, tres tipos de sistemas. Están las reglas, el aprendizaje y el contexto, y a menudo funcionan juntos, no por separado.
Así que, si tomas un robot de fábrica en una línea de montaje, empieza con una precisión basada en reglas, ¿verdad? Es la lógica del si-esto-entonces-aquello, que garantiza que cada tornillo se apriete exactamente bien. Pero este robot ya no es ciego; esa es la parte fascinante de la IA física. Está observando y escuchando constantemente a través de cámaras y sensores, y si ocurre algo inesperado, por ejemplo, que falte una pieza, que un tornillo no esté lo bastante apretado o que una persona ocupe su lugar, no se bloquea, sino que cambia de marcha y ajusta el contexto.
Eso es razonamiento basado en el contexto: interpreta lo que está ocurriendo y decide cómo adaptarse de forma segura e inteligente.
Y luego está la última pieza, porque recuerden que hay tres tipos: reglas, aprendizaje y contexto. Una vez resuelta la situación, vuelve a su rutina y sigue apretando tornillos. En otras palabras, los robots de hoy no solo siguen instrucciones; comprenden lo que sucede a su alrededor y se ajustan en tiempo real.
Y eso es la IA física en acción. Es decir, automatización capaz de pensar sobre la marcha. Es, en realidad, llevar la inteligencia artificial al mundo físico.
Robin Pomeroy: Usted dirige el Centro de Fabricación Avanzada y Cadenas de Suministro; supongo que esta es el área en la que primero vemos la IA pasar al mundo físico.
En el futuro, todos tendremos nuestros... creo que estos ya están disponibles, en realidad. Escuché el otro día el pódcast Hardfork, en el que hablaban de mayordomos humanoides. Debo admitir que nunca me han atraído, pero la gente está trabajando en ellos. Estarán disponibles. Incluso en cuestión de meses; por lo que decían, no creo que todavía sean muy buenos. Lo que sí funciona muy, muy bien es en el sector manufacturero, en el sector en el que ustedes trabajan.
Kiva Allgood: Sí, claro que sí; la adopción en el mundo real ya está ocurriendo. Tenemos la ventaja de visitar cientos de fábricas cada año en todo el equipo y, bueno, vemos lo mejor de lo mejor. Así que no es especulativo: si piensan en Amazon o en Foxconn, son fabricantes faro dentro de nuestra Red Global de Fábricas Faro, y ya están desplegando la IA física a gran escala con mejoras medibles en productividad, seguridad y tiempo hasta obtener valor.
Creo que esas últimas palabras son muy importantes. Sí, los robots son geniales; todos hemos tenido algún juguete de ese tipo; yo solía ver Los Supersónicos. Pero, bueno, en lo que dices sobre el mayordomo: es agradable e interesante, pero en un entorno industrial tiene que ser seguro. Tiene que ofrecer productividad medible y mejoras reales y rápidas en el valor. Si no hacen esas cosas, si no ayudan a una empresa a ganar dinero, ahorrar dinero o innovar más rápido, no van a implantar la tecnología.
Así que sí: los fabricantes, las cadenas de suministro y la logística están a la vanguardia de la implementación y el uso de la IA para el bien.
Robin Pomeroy: De acuerdo, ¿escuchamos la primera de nuestras dos entrevistas de hoy? ¿Podría decirnos quién es Daniel Kuepper?
Kiva Allgood: Sí, Daniel Kuepper es director gerente y socio sénior en BCG. Está a la vanguardia de la robótica. Tiene la oportunidad, y él y yo tenemos muchas conversaciones realmente muy interesantes, sobre todo cuando piensas en el tema que acabas de plantear: los humanoides. Pero está ahí fuera; se reúne con todas las startups, tiene un punto de vista muy interesante y, además, es muy práctico. Así que les encantarán sus ideas; es además un gran tipo.
Robin Pomeroy: Entonces, desde el Boston Consulting Group, este es Daniel Kuepper. Empecé preguntándole lo mismo que te pregunté a ti, Kiva: que definiera la IA física.
Daniel Kuepper: En mi opinión, en el contexto de la fabricación, la IA física permite a los robots percibir, razonar y actuar en entornos que, con el tiempo, cambian. Y todo gira en torno a la convergencia entre el hardware robótico que conocemos desde hace muchos años, los sistemas de visión u otros dispositivos celulares, y los modelos de IA.
Así que estos sistemas de IA física no son simplemente robots tradicionales y torpes. Son máquinas capaces de aprender y adaptarse, lo que permite un cambio fundamental en la automatización.
Robin Pomeroy: Entonces, ¿puede darnos una idea? Evidentemente, tiene cierta experiencia en esto. ¿Ha visitado fábricas y ha visto estos sistemas en funcionamiento? ¿Cómo los describiría a alguien que nunca los ha visto?
Daniel Kuepper: Sí, mire, en primer lugar diría que hay dos grandes beneficios que se avecinan.
Primero, estos sistemas pueden hacer mucho más de lo que los robots tradicionales podrían hacer jamás. Hemos estimado que la IA física puede automatizar un 50 % más de tareas que los robots tradicionales.
Y, en segundo lugar, el esfuerzo de ingeniería de automatización que normalmente conlleva es considerablemente menor que el que habría sido necesario para los robots tradicionales. Se necesitan un 70 % menos de horas de ingeniería para desplegar estas soluciones robóticas, gracias a que la configuración de todo el sistema incluye el entrenamiento de la IA en un entorno virtual. En resumen, la implementación es más rápida y más barata.
Por un lado, la capacidad de hacer más, y por otro, hacerlo más rápido y a menor coste.
Robin Pomeroy: Entonces, ¿de qué sectores industriales estamos hablando? ¿Y se trata de sectores con robótica existente que los reemplazarán o los actualizarán a robótica con IA? ¿O son sectores completamente nuevos los que la utilizarán?
Daniel Kuepper: Sí, en parte, eso es correcto. Piensen en aplicaciones que antes no podíamos automatizar, como los componentes flexibles, los textiles, por ejemplo, los tejidos. Era una tarea que no podíamos automatizar. Piensen en tareas con mayor variabilidad.
Suelo distinguir tres tipos de robótica que han evolucionado históricamente.
En primer lugar, la robótica basada en reglas, que es muy determinista: cada movimiento es repetitivo y predecible. Son los robots tradicionales, increíblemente rápidos y precisos, pero no necesariamente muy flexibles.
El segundo tipo de robots lo denomino robótica basada en el entrenamiento. Ahí es donde entra en juego la IA: robots que aprenden tareas mediante métodos como el aprendizaje por refuerzo. Pueden manejar tareas con más variabilidad. Por ejemplo, un robot puede entrenarse para realizar una clasificación o un kitting adaptativo, en el que debe responder a pequeñas diferencias en la forma en que las piezas o los paquetes llegan por la línea. El entrenamiento de esas habilidades puede hacerse ahora en entornos virtuales, donde el robot puede realizar la tarea miles de veces antes de tocar el suelo de la fábrica. Así que, básicamente, se les entrena hasta alcanzar la máxima precisión posible en tareas complejas no repetitivas. Y para todo esto solo se necesita potencia de cálculo.
Y el tercero son robots capaces de comprender el contexto. Estos sistemas aprovechan grandes modelos transformadores multimodales que todos conocemos por los grandes modelos de lenguaje, como ChatGPT. Incluyen lenguaje y visión para actuar de forma adecuada en situaciones impredecibles.
Piensen en un robot que puede recibir una nueva instrucción en lenguaje natural y ejecutarla en un entorno nuevo sin una reprogramación explícita. En la práctica, esto podría significar un robot que, al recibir la orden verbal de reorganizar una estantería con artículos variados, pueda razonar un plan y llevarlo a cabo.
Robin Pomeroy: ¿Esos robots ya existen? Quiero decir, ¿ya hacen eso?
Daniel Kuepper: Sí, bueno, estos robots basados en el contexto son, en cierto modo, una visión de futuro. Existen en laboratorios y en el ámbito académico, y considero que todavía no han alcanzado un nivel de madurez que permita desplegarlos ampliamente en entornos industriales.
Así que, en última instancia, el objetivo es disponer de robótica multipropósito y, eventualmente, incluso de propósito general.
De nuevo, muchos están experimentando con ello. Aún no han alcanzado la madurez que necesitamos para operar en entornos industriales.
Robin Pomeroy: ¿Qué sectores espera que sean los primeros en adoptar este tipo de tecnología?
Daniel Kuepper: Los primeros adoptantes serán, como hemos visto en el pasado, las empresas electrónicas. Sin duda, también serán los actores del sector automotriz en general. Empresas en las que la presión por automatizar es alta, pero que encontraban obstáculos en su camino que no podían superar y que esta nueva tecnología ahora nos ayuda a superar.
Robin Pomeroy: ¿Por qué está ocurriendo esto ahora? ¿Cuál fue el avance que hizo posible que esto sucediera ahora? ¿Por qué no sucedió hace 10 o 20 años?
Daniel Kuepper: Creo que hay múltiples factores; mencionaré tres o cuatro en particular. En primer lugar, hemos observado una aceleración increíble de la potencia de cálculo en los últimos ocho años, con un factor de 1.000 veces, superando en 25 veces lo que habríamos esperado según la ley de Moore. Es impresionante.
Recuerdo vívidamente debates en torno a 2010, en los que la gente temía que no pudiéramos seguir el ritmo de la ley de Moore. En realidad, en los últimos años ha ocurrido justo lo contrario.
Robin Pomeroy: Recuérdenos: la ley de Moore predice que la potencia de cálculo...
Daniel Kuepper: Predice un crecimiento exponencial de la potencia de cálculo, y esto, por supuesto, está limitado por los dispositivos semiconductores que utilizamos para ello y por los avances que hemos visto en los últimos años.
Es uno de los impulsores fundamentales de muchas tecnologías de vanguardia, pero también de la robótica y la IA física.
Ha permitido un segundo impulsor clave, que es cerrar o reducir la brecha entre la simulación y la realidad. Esto también es sumamente importante para los robots, porque ahora pueden entrenarse extensamente en entornos virtuales, algo que no era viable hace solo unos años.
Los avances en simulación, gemelos digitales y datos sintéticos permiten que los robots practiquen tareas miles de veces en un entorno virtual fotorrealista y, después, trasladen ese aprendizaje al mundo real. Esto reduce drásticamente el coste, el riesgo y el tiempo necesarios para enseñar a los robots nuevas habilidades, incluso cuando los datos reales son escasos. Esta es una segunda tendencia fundamental importante.
Y una tercera son los modelos de visión, lenguaje y acción, como se los denomina a menudo, que permiten a los robots interpretar órdenes complejas y situaciones desconocidas basándose en un entrenamiento amplio. En la práctica, han hecho posible el aprendizaje de disparo cero (zero-shot). Un robot puede recibir una instrucción que nunca ha visto antes, como «ordena estos artículos mezclados por tamaño», y averiguar cómo hacerlo razonando con su modelo de IA.
Por tanto, eso es también lo que me refería antes como robótica basada en el contexto, posibilitada por esta evolución tecnológica subyacente clave.
Por último, en cuarto lugar, también disponemos de hardware mejor y más barato. Así que, además de la viabilidad técnica, también está mejorando el caso de negocio para implementar estas tecnologías.
Robin Pomeroy: ¿Cómo es el proceso cuando una empresa adopta este tipo de tecnología? Toman una decisión, van a invertir el dinero y van a incorporar la IA física en sus fábricas. ¿Qué es fácil y qué es realmente difícil para ellas? ¿Qué obstáculos deben superar?
Daniel Kuepper: Diría que la mayoría de los fabricantes están experimentando de forma más amplia con la IA y, mientras tanto, también con la IA física. Sin embargo, muchos de ellos fracasan, y hay múltiples razones para ello.
En primer lugar, no existe una imagen clara del objetivo. Y, para mí, eso significa que no hay una articulación y priorización claras de determinados casos de uso de la robótica en función del valor que podrían generar. Esa es la primera.
Después, en segundo lugar, siempre sostendría que una empresa necesita definir una imagen holística del objetivo; debe ir más allá de una visión aislada de la robótica, garantizar que existan diseños eficientes para que todo funcione. Además, hay flujos de trabajo virtuales que también deben automatizarse para que todo sea posible.
Con eso en marcha, mi previsión es que avancemos hacia fábricas del futuro en gran medida autocontroladas y autónomas para 2050, es decir, a mediados de siglo, aproximadamente el 70 % de todas las operaciones de fabricación a nivel mundial serán en gran medida autónomas.
Y no hay que olvidar que, para tener éxito, y ese es quizá el segundo gran tema para responder a su pregunta, también debemos sentar algunas bases. Nuestras empresas deben ir más allá de experimentar con casos de uso aislados. Necesitamos implantar una infraestructura tecnológica, sobre todo una arquitectura de TI/TO [tecnología de la información/tecnología operativa] que permita escalar, y debemos desarrollar las capacidades de las personas en todo momento.
Robin Pomeroy: Imaginemos que vivimos en ese futuro de 2050, cuando todas las fábricas estén automatizadas. ¿Qué ocurre con los empleos? Antes, la fabricación daba empleo masivo, y esa visión parece indicar que ya no quedará nadie en ellas.
Daniel Kuepper: Quiero decir, se habla mucho de las fábricas oscuras o fábricas sin luces. Y, en cierta medida, así será, pero el desplazamiento de empleo se producirá sobre todo en los puestos de fabricación directa. Los robots asumen cada vez más las tareas físicas rutinarias, lo que libera a las personas para trabajos de mayor valor.
Algunos empleos cambiarán y también surgirán nuevos roles. Una mayor productividad significa que el mismo número de personas puede producir más, o que la misma producción se obtiene con menos empleados de fabricación. Y veremos una de las dos cosas.
Por tanto, habrá una transformación estructural que debe gestionarse. Y, finalmente, en algunos sectores y en algunas regiones, también irá acompañada de recortes de empleo significativos, al menos a medio plazo.
Sin embargo, si desplazamos la mirada hacia una perspectiva macroeconómica, cuando me pregunta si veremos desempleo masivo solo por la IA física, mi respuesta clara es no. Es decir, no lo vimos tras la primera revolución industrial, ni tras la segunda, ni tampoco tras la tercera; ha habido desafíos estructurales que han debido gestionarse. Pero cuando la IA física tenga un impacto amplio, la tecnología reducirá los costes y, por tanto, surgirá nuevo empleo. Por eso mi perspectiva general es muy positiva.
Robin Pomeroy: A nivel humano, ¿ha visitado fábricas y ha visto algunos de estos robots, o incluso laboratorios o universidades? ¿Le ha impresionado algo o lo ha visto todo ya y nada le impresiona? ¿Ha habido algún momento en el que haya observado algo que sucedía y haya pensado: “vaya, ese es el futuro”?
Daniel Kuepper: No, casi a diario estoy en fábricas y observo cómo evoluciona todo esto. Y lo he hecho durante los últimos 20 o 25 años en robótica. Así que la evolución es increíble. Está ocurriendo a un ritmo increíble y me impresiona cada día.
Ahora bien, lo que también ocupa la mente de muchísimas personas en estos días son los robots humanoides. Tengo dos razones sencillas que me hacen creer que será difícil desplegarlos en entornos de fabricación. La primera es la eficiencia del sistema y la inversión necesaria para instalar un sistema así en un entorno de producción. Existen formas más sencillas y rentables de organizar el transporte y también la manipulación de piezas. Por ejemplo, utilizando brazos robóticos asequibles montados sobre ruedas. Dado que los suelos de fábrica suelen diseñarse sin obstáculos ni escaleras por razones de seguridad, normalmente no existe una necesidad práctica de una forma humanoide.
Y la segunda razón que me hace sentir escéptico ante los humanoides es la necesidad de separar la creación de valor de la logística. Por ejemplo, brazos robóticos parados mientras un humanoide se desplaza por la fábrica. En otras palabras, los costes de capital se vuelven innecesariamente altos y pueden optimizarse manteniendo los robots de producción especializados y los robots logísticos como sistemas distintos.
¿Qué me entusiasma? Por supuesto, creo que todos nos entusiasmamos con los robots de propósito general. Es decir, robots con los que eventualmente se podrá hablar y dar una instrucción en lenguaje natural, y el robot hará lo que le pidió. Eso es, sin duda, emocionante. Pero, de nuevo, actualmente se encuentra más en una fase experimental y de investigación.
Robin Pomeroy: ¿Y cree que la IA física será primero pionera y se desplegará en la fabricación, y luego podrá encargarse de otras tareas? Piense en los robots humanoides de la ciencia ficción, en el mayordomo robot o lo que sea. Acaba de exponer que no hay necesidad de eso en una fábrica, pero la gente podría desear tenerlo en casa. ¿Ve esto como la primera etapa y, después de la fabricación, otros sectores, incluido el trabajo doméstico?
Daniel Kuepper: Sí; con la excepción de las formas humanoides, creo que, efectivamente, la fabricación será uno de los primeros usuarios de los sistemas robóticos avanzados de IA física, por varias razones.
Existe una presión de costes y márgenes a la que las empresas deben hacer frente. En segundo lugar, hay escasez de mano de obra y de competencias. Esperamos que la escasez de mano de obra pueda llegar a ser de hasta 200 millones de personas para 2040. Así que también hay que encontrar o sustituir personas por robótica.
En tercer lugar, para evitar inflaciones significativas, necesitamos encontrar formas de ser más productivos y, por tanto, producir en países de costes elevados a niveles de coste similares a los que podríamos alcanzar en países de bajo coste.
Luego, en cuarto lugar, necesitamos coherencia y una calidad de producto constantemente alta. Un robot puede funcionar 24/7 sin perder la concentración ni cansarse. Esa es otra dimensión clave.
Y, considerados todos en conjunto, incluido el retorno de la inversión, que se ha reducido en los sistemas más avanzados en aplicaciones de fabricación, con un periodo de amortización que ha pasado de entre cinco y siete años a entre uno y tres años. Mientras tanto, seguirá mejorando. Así que, en conjunto, creo que la fabricación será el primer sector, o uno de los primeros, en implementar la IA física.
Robin Pomeroy: Daniel Kuepper, director gerente y socio sénior del Boston Consulting Group.
Antes de pasar a la siguiente entrevista, ¿podría decirnos en qué trabaja exactamente en este ámbito y cuál es el resultado de su labor? Porque cuentan con redes de empresas socias que participan en esto, pero también publican informes e investigaciones.
Kiva Allgood: Llevamos tiempo trabajando con mucho rigor junto con nuestros socios del sector, con distintos gobiernos y ministerios, así como con el ámbito académico, para precisar y definir qué es la IA física, en los términos y con los ejemplos que acabo de mencionar. Se hace posible gracias a avances en modelos fundacionales multimodales, aprendizaje por refuerzo, detección táctil y toma de decisiones autónoma. Todos esos conceptos los definimos en nuestros informes.
Creo que, para nosotros, lo que tratamos de hacer es crear un marco que permita a las personas aprender, y ese marco les da la capacidad de aplicarlo e impulsar un impacto en una planta de fabricación o en la logística. Y, de nuevo, para nosotros es posible llevar a cabo gran parte de esa investigación de forma colaborativa en las tres dimensiones. Así obtenemos una visión integral de lo que es real y de lo que es exageración. Y tratamos de desmitificar ambas cosas.
Pero creo que el informe que acabamos de publicar permite a los responsables comprender la tecnología y el impacto que tiene. Pero también nos permite entender algunos de los factores que la frenan.
Así que exploramos, de nuevo, si pensamos en la IA física y en una planta de fabricación, que algunos de estos sistemas llevan décadas funcionando. Son antiguos, bueno, no tanto como yo, pero son antiguos. Y es difícil recopilar parte de la información. Entre los factores que frenan la IA física se encuentran la falta de seguridad de los datos, la inteligencia espacial tridimensional y la destreza generalizada.
Y empezamos a ver que esas cuestiones también avanzan. Así que no solo estudiamos la tecnología en sí, sino también el impacto que tiene en el negocio, y les ofrecemos un marco para comprender también qué la frena.
Robin Pomeroy: ¿Cómo se llama ese informe?
Kiva Allgood: Physical AI: powering the new age of industrial operations.
Robin Pomeroy: Estupendo, pondremos un enlace en las notas del episodio.
Bien, pasemos a la segunda de las dos entrevistas de este episodio. Vamos con Amazon, que todo el mundo sabe qué es: la empresa a la que se piden productos, que gestiona una gran cantidad de paquetes, los clasifica y los envía. Háblenos de nuestro siguiente invitado.
Kiva Allgood: Sí, Tye Brady es el director de tecnología de Amazon Robotics. Y creo que un aspecto destacado aquí es que Amazon ha hecho un gran trabajo al publicar la importancia de incorporar la automatización y la robótica, pero también en beneficio de las personas que trabajan allí. Así que tengo muchas ganas de conocer la perspectiva de Tye.
Robin Pomeroy: Bien, escuchemos a Tye. Esta es mi pregunta básica, de nuevo, dirigida a él.
Robin Pomeroy: Háblenos de la IA física. ¿Alguien le pregunta alguna vez qué es la IA física y, si lo hace, cómo responde?
Tye Brady: Lo oigo bastante a menudo. La IA física es un término relativamente nuevo que surge realmente de la combinación de la era de la IA con la robótica.
Permítame empezar por cómo defino un robot. Un robot es la combinación de la detección, la computación y la actuación en una materialización física para realizar una tarea en un espectro de comportamientos inteligentes. El comportamiento puede ir desde una tarea programada hasta una conciencia muy profunda del entorno.
Y lo que hace la IA física es, en cierto modo, aportar la mente al cuerpo de la robótica. Permite que esos cuerpos sean más reactivos, más adaptables y se integren mejor en nuestro entorno cotidiano.
Robin Pomeroy: Todos conocemos los robots de las cadenas de producción que montan coches y cosas así. Eso lleva ocurriendo quizá unos cincuenta años, supongo. Supongo que están programados para los movimientos y para las tareas concretas que realizan. No piensan por sí mismos. Están en un lugar fijo o están programados para desplazarse a determinados lugares. ¿En qué se diferencian sus robots de esos?
Tye Brady: Llevo bastante tiempo en el sector y la robótica empezó realmente en la industria automovilística. Piense en brazos muy grandes y voluminosos que realizan patrones de soldadura muy fijos.
Aunque resulta impresionante, las piezas del coche tenían que estar exactamente en el lugar correcto. Y si no estaban donde debían estar en un momento determinado, la soldadura no se realizaba bien.
Pero, vaya, hemos recorrido un largo camino. Por ejemplo, dentro de Amazon contamos con una capacidad de primer nivel mundial en movilidad y manipulación.
Hablemos primero de la movilidad. Creo que un gran ejemplo es nuestro robot Proteus. ¿Qué es? Es un robot colaborativo que puede trasladar contenedores de paquetes desde un canal de clasificación hasta cualquier camión de salida. Así que hay un camión esperando en nuestro muelle de salida y queremos llevar el paquete al camión correcto. Pues bien, lo que hace es recoger este contenedor de mercancías y lo mueve completamente alrededor de las personas. Es un robot con certificación de seguridad que puede desplazar contenedores de mercancías alrededor de las personas, permitiendo que estas hagan lo que quieran. Quizá estén moviendo su propio contenedor de mercancías. Permite aportar eficiencia al proceso del muelle de salida o, en realidad, de cualquier muelle.
Es muy adaptable, muy sintonizado con el entorno y también con las personas, como un agente colaborativo para ellas.
Robin Pomeroy: Mientras hablaba, acabo de buscarlo en Google. Creo que estoy viendo una imagen del robot Proteus.
Tye Brady: ¿Ve un pequeño robot verde con unos ojitos muy bonitos?
Robin Pomeroy: Es verde y tiene unos ojitos muy bonitos. En la imagen se parece un poco a mi aspiradora. Creo que probablemente es mucho más grande que eso, porque también veo que recoge una gran palé de mercancías. Quiero decir, ¿qué tamaño tiene?
Tye Brady: Es más grande que su Roomba. Tendrá un par de pies de ancho, un par de pies de fondo y quizá un pie de alto, más o menos.
Robin Pomeroy: Entonces, ¿cómo funciona? Recoge algo de la posición A y lo lleva a la posición B para subirlo a un camión y entregarlo. ¿Cómo sabe qué tiene que hacer?
Tye Brady: Sí, bueno, tiene un mapa del entorno, o de lo que será el entorno estático. Pero, por supuesto, es un entorno muy dinámico. Las personas se mueven en ese entorno dinámico, colocamos contenedores distintos en lugares diferentes en momentos distintos, y eso también es completamente dinámico. Lo que hace es detectar su entorno mediante un conjunto de sensores, y, sobre todo, entender dónde están las personas y cuál es la trayectoria de estas, para poder trazar su recorrido de manera eficiente hasta la puerta del muelle.
Pero lo realmente único de Proteus, y algo de lo que me enorgullezco mucho por parte de las muchas mujeres y hombres que lo construyeron, es que, por ejemplo, imaginemos que estamos en una fiesta de cóctel y Proteus es uno de los invitados. Y tiene que ir de un lado de la sala al otro. Lo más avanzado hoy en día consiste en que, si hay un montón de personas delante, el robot se detiene y espera a que todas salgan de la zona. Después, por fin, vuelve a acelerar y realiza su trabajo.
Proteus, en cambio, lo hace de manera un poco distinta. Lo que hace es fijarse en la dirección en la que se mueven las personas, hacia dónde caminan. Y avanza lentamente de una esquina de esa fiesta de cóctel a la otra, de forma muy segura.
Así que lo que hace es que esos ojos comunican a las personas cuál es su intención. Quiero girar a la derecha. Quiero girar a la izquierda. Ahora mismo estoy detenido. Quizá pueda tocar la bocina, emitir un pequeño sonido, parpadear o pedir ayuda. Intenta constantemente abrirse camino.
Y es realmente interesante verlo en persona, e increíble verlo a gran escala cuando hay un par de cientos de ellos circulando en colaboración con nuestros empleados.
Robin Pomeroy: Supongo que los robots pueden trabajar durante la noche y en la oscuridad; hay cosas que las máquinas pueden hacer y que las personas no hacen igual de bien. ¿Es un factor para ustedes en este momento?
Tye Brady: Al cien por cien. Queremos eliminar cada tarea trivial, mundana y repetitiva dentro de nuestros procesos de preparación de pedidos. Sin excepción. Si puedo eliminarlas todas con la robótica, lo haremos, y estamos trabajando para lograrlo.
También observamos que, sobre todo en los trabajos repetitivos, si podemos hacer que un robot realice esa tarea, es mejor para las personas.
De hecho, en los últimos cinco años, desde que apostamos fuertemente por nuestra robótica, han reducido nuestra tasa de lesiones registrables en más de un 34 %. Realmente ayuda. Imagínese que, en lugar de tener que levantar una caja de 50 libras y trasladarla del punto A al punto B, pueda hacerlo un robot. Ese es el objetivo que perseguimos: complementar la capacidad humana con nuestras máquinas.
Robin Pomeroy: He oído hablar también de un robot llamado Sparrow. ¿Participa usted en ese proyecto? ¿Qué puede contarme sobre él?
Tye Brady: Sí, Sparrow forma parte de nuestra familia de robots de la serie aviar, junto con Robin y Cardinal.
Sparrow es un robot de selección, ¿verdad? Nuestra estrategia es en realidad muy sencilla. Aspiramos a tener una capacidad de primer nivel mundial en seis áreas: movilidad, desplazamiento, almacenamiento, clasificación, percepción y también embalaje.
Y Sparrow representa uno de nuestros robots de manipulación. Lo que hace es recoger lo que llamamos un ASIN, o sea, un SKU o un objeto, ¿verdad?, un tipo de objeto concreto. Y puede trasladarlos y consolidarlos en contenedores, ¿verdad? Una tarea muy sencilla. Pero cuando se tienen más de 400 millones de objetos distintos en el inventario, puede resultar difícil, ¿verdad? Así que Sparrow realiza constantemente una tarea de consolidación. Imagine que tenemos dos contenedores medio llenos. Lo ideal es tener un contenedor completamente lleno y el otro vacío, ¿verdad?, porque así se pueden meter más mercancías en el contenedor vacío. Y lo que hace Sparrow es consolidar y reunir esos artículos para formar más contenedores llenos, recogiendo una enorme variedad de objetos.
Es una tarea considerable. Está al nivel de primer nivel mundial dada la variedad de objetos que tenemos que recoger.
Robin Pomeroy: ¿Puede ver? ¿Tiene cámaras que observan las cosas o hay otras formas ingeniosas de percibir?
Tye Brady: Sí, nuestro equipo ha incorporado muchísima ingeniosidad. Así que, en primer lugar, tenemos un efector final que Amazon desarrolló: un efector con varias ventosas que podemos desplegar, esta matriz de ventosas, según el tamaño y la forma del objeto, para ayudar a recogerlo. Una vez que recogemos el objeto, también lo percibimos. Si no hemos visto antes ese objeto, lo escaneamos y obtenemos un modelo de él, y así aprendemos la técnica con la que lo recogimos, y eso se transmite a todos los demás robots de selección que tenemos en Amazon.
Entonces intentamos identificar ese objeto. Por supuesto, si hay un código de barras, tenemos escáneres que pueden leerlo bastante rápido. Pero no todo es así; por ejemplo, cuando va al supermercado y empieza a pasar sus productos por el escáner, a veces se complica un poco porque no logra encontrar el código de barras. Tenemos otras técnicas, que llamamos identificación multimodal, en las que observamos el tamaño y la forma del objeto. Leemos el texto. Miramos el color, además de intentar encontrar el código de barras para identificar el objeto.
Por cierto, eso es IA. Utilizamos toneladas y toneladas de IA además de todo eso para percibir e identificar esos objetos.
Robin Pomeroy: Cuéntenos un poco la historia de todo esto y cuándo tuvieron momentos de avance. Seguro que tuvieron momentos de frustración y fracaso, y de pasar a lo siguiente. ¿Hubo algún momento en que realmente lo consiguieron? ¿Cómo fueron las primeras etapas?
Tye Brady: Puedo responder a esa pregunta de dos maneras. Permítame empezar, perdón, va a ser una alerta de hombre mayor, porque parece que han pasado más de 40 años para llegar aquí. Descubrir ese ingrediente secreto de la robótica ha llevado mucho tiempo. No hemos llegado a ninguna parte, ni mucho menos; queda un largo camino por recorrer.
Pero cuando empecé en los años setenta, comencé a programar y me enamoré de los ordenadores. Vi el poder de los ordenadores y lo que la informática puede hacer. En los ochenta llegó la revolución del ordenador personal, y llegué a programar y a entender bastante bien cómo funcionan los ordenadores. Empecé a interesarme por el hardware, por cómo podíamos encomendar a los ordenadores tareas interesantes, sobre todo en el mundo físico. Me fascinaba mucho.
Me encantaba R2-D2, me encantaba Star Wars. Me inspiraban los robots increíbles que existían.
Luego llegaron los noventa y yo estaba en el MIT, y entonces llegó internet. Internet nos permitió compartir nuestros aprendizajes entre nosotros y convertirnos en mejores robotistas al crear una comunidad, sobre todo en torno al software, sobre cómo encomendar a estos ordenadores tareas interesantes.
Bien, así que ahora empezamos a vislumbrar, diría yo, robots capaces de realizar tareas útiles, ¿verdad?
En los 2000, por supuesto, nace el automóvil autónomo, y los sensores y actuadores llegan ahora a la escena a un coste mucho menor que nunca. Así que ahora el cuerpo mejora un poco más y podemos, diría yo, tener algo más de utilidad, pero la naturaleza adaptativa de nuestros robots todavía no estaba del todo lograda.
Llegaron los años diez, en los que vemos el auge de la IA, y, por supuesto, el aprendizaje automático se vuelve muy maduro y las cosas empiezan a suceder.
Me incorporé a Amazon en 2015 y, cuando llegué, teníamos sobre todo nuestra flota móvil, a la que llamamos Hercules, que es el primer sistema de preparación de pedidos del mundo en el que la mercancía llega a la persona. Lo que hacía ese robot era simplemente trasladar estos módulos de mercancías bajo demanda hasta una estación. Y fue revolucionario, ¿verdad? Lo fue por dos razones.
La primera es que cambió todo un proceso. En lugar de que una persona vaya con un carrito a recoger artículos, los meta en el carrito y avance hasta el siguiente pasillo largo, recogiendo artículos y caminando muchísimas distancias largas para preparar los pedidos, la mercancía puede llegar hasta la persona, ¿verdad? Así que fue muy eficiente, en tiempo y en distancia, y además podemos almacenar alrededor de un 40 % más de mercancías en la misma superficie en comparación con un edificio manual.
Esa fue la parte, la faceta interesante de la robótica, que es su utilidad.
Y la segunda es que había una unidad de transporte que podía trasladar estas mercancías bajo demanda de forma muy eficiente en un entorno estructurado. Y los aprendizajes de la robótica que tuvimos, al ir construyendo ese cuerpo en un entorno estructurado, es decir, detrás de vallas, donde puede desplazar mercancías, realmente avanzaron durante 10 años.
En los últimos cinco años hemos visto un crecimiento increíble, diría yo, en la robótica. No solo somos capaces de mover mercancías, sino que podemos hacerlo en un entorno colaborativo, en el que podemos eliminar las vallas. No solo podemos identificar mercancías, sino muchísimas mercancías que nunca habíamos visto antes, e identificar nuevas estrategias de agarre gracias a técnicas de IA generativa.
Y, incluso en los entornos estructurados en los que trasladamos mercancías, un algoritmo o algoritmos que hemos usado durante más de 10 años, el año pasado, con IA generativa, alimentamos con nuestros datos. Por supuesto, los datos son el combustible de cualquier sistema de IA. Introdujimos esos datos en un generador de algoritmos de IA generativa, si quiere pensarlo así, y de ahí salió lo que llamamos DeepFleet. Acabamos de anunciarlo: es un 10 % más eficiente. Es decir, nuestros tiempos de recorrido se han reducido un 10 %. Así que 10 años de esfuerzo, que pasamos por nuestro sistema de IA generativa, y ahora tenemos este sistema de IA operativa que controla nuestra flota. Realmente increíble.
Ahora estamos en los años veinte. Creo que realmente estamos empezando a dominar las aplicaciones ahora mismo, diría yo. La mente y el cuerpo juntos, es decir, la aplicación sólida, y particularmente en el comercio electrónico está bien preparada para ello. Y el crecimiento que hemos visto dentro de Amazon ha sido increíble, ¿verdad? Hemos creado cientos de miles de nuevos empleos, hemos creado nuevos tipos de puestos de trabajo y hemos ampliado realmente nuestra cartera de robótica para ayudar a nuestros empleados a cumplir sus tareas.
Robin Pomeroy: Lo que han construido es muy complejo. El hardware, el software, la IA, que, para los usuarios ocasionales de la IA, sabemos que tiene sus peculiaridades y hace cosas inesperadas. Eso les habrá pasado en el camino. ¿Recuerdan algún momento en que, o fue solo cuestión de los componentes básicos que no funcionaban? ¿En qué momentos se daban contra la pared pensando que nunca resolverían este problema?
Tye Brady: Sí, bueno, es una iteración constante, ¿verdad?
El problema de la manipulación es realmente, realmente difícil. Es casi el santo grial de la robótica. Al estilo de Amazon, no nos limitamos a abordar un par de cientos de piezas distintas, ni siquiera mil o diez mil. Abordamos millones y millones de objetos distintos. Y hay muchísimas cosas que damos por sentadas.
Por ejemplo, si simplemente recoge una taza de agua, hay muchísimo que da por sentado, como lo difícil que puede ser. Las personas tienen un modelo de cuál debería ser el peso de una taza de agua, con qué fuerza debo agarrarla, cuántos dedos debo usar. ¿Se me está resbalando de la mano o no? Y conseguir eso en un sistema robótico es, en realidad, una tarea muy difícil.
Así que empezamos a trabajar en ello hace unos buenos 10 años, realmente en nuestra estrategia de manipulación: ¿podríamos recoger objetos de una manera que no los dañe, identificarlos rápidamente y de una forma que también pueda ser aprendida por nuestras otras máquinas?
Le diré que, cuando empezamos, era una tarea muy difícil. Y lo irónico es que una de las cosas más difíciles de recoger, y que sigue siendo una de las más difíciles, son los libros. Y así es como Amazon empezó realmente. Empezamos con libros.
Robin Pomeroy: ¿Por qué son tan difíciles?
Tye Brady: Bueno, si un libro tiene una funda alrededor, una pequeña funda protectora, y lo agarra por la cubierta, puede ver que la funda se va a rasgar y el libro caerá. Entonces dañamos la esquina. Por supuesto, no vamos a vender eso. Queremos que todo sea perfecto para nuestros clientes. Cuando recoge un libro, si lo coge por las esquinas, quiere agarrarlo por el lado del lomo o por el lado del papel. Si lo coge por el papel, podría dañarlo. No quiere causar ningún daño encima.
Es realmente difícil. Así que ahora pensamos en la estrategia de agarre. Las estrategias de manipulación que no implican succión, ¿verdad? Es decir, pinzas en particular, y retroalimentación táctil.
Así que acabamos de anunciar un sistema que llamamos Vulcan. Es nuestro primer robot que tiene sentido del tacto. Y el tacto es una característica realmente, realmente fantástica para incorporar a la robótica. Lo damos por sentado las personas, pero las capacidades de los sensores táctiles no existían. Así que, cuando empezamos, ¿cómo se puede hacer esto sin un sentido del tacto? Desde luego nos dábamos contra la pared. Pero lo que hicimos fue ayudar a inventar un sentido del tacto en la robótica.
Robin Pomeroy: Todavía no le he preguntado sobre la interfaz entre humanos y computadoras. ¿Cómo se comunican las personas con estos sistemas y cómo podría ocurrir en el futuro? ¿Podría acercarme a un robot y decirle: ve a recoger aquella cosa de allí? ¿O hay alguien en una sala de control escribiendo algo en un teclado?
Tye Brady: Sí, no, es una pregunta excelente. Así que hay un punto en el que estamos hoy y otro al que queremos llegar. Hablemos primero de dónde estamos hoy. Hemos programado nuestros robots para que estén en el entorno humano y para que sean muy conscientes de lo que las personas quieren hacer. Las personas son el bailarín principal. Nosotros seguimos lo que ellas quieren hacer. Nuestras máquinas captan las señales humanas que alguien da.
Por ejemplo, si camina con la espalda hacia el robot y va a girar a la izquierda, queremos saber que va a girar a la izquierda para poder ir a la derecha en un volumen. Si se acerca demasiado, queremos entender, o si está un poco demasiado cerca, le daremos quizá algún mensaje. Quizá sea una mirada de los ojos. Quizá sea un destello de luces. Quizá sea un sonido que señale la intención de la máquina a la persona, para decir: oye, necesito que se produzca un cambio.
Pero también creo que es imperativo que diseñemos nuestras máquinas para que las personas puedan entenderlas mejor, ¿verdad? Para que la gente realmente comprenda cuál es la intención de esta máquina. ¿Cómo puedo utilizarla de forma que me beneficie? ¿Y cómo puede convertirse en un socio para mí? Creo que el trabajo que hemos hecho en Amazon habla por sí solo en ese sentido. Simplificar sin descanso nuestras máquinas.
Dentro de la robótica, sin duda, tenemos la tendencia a complicar en exceso las cosas, a hacerlas más difíciles de lo necesario. Es como decía Mark Twain: si tuviera más tiempo, le daría un resumen de una página; le enviaré una carta de una página. Eso es lo que hacemos internamente, al menos dentro de Amazon Robotics: nos convencemos de que funciona en el laboratorio y, a continuación, recabamos los comentarios de nuestros empleados sobre cómo podría funcionar mejor, desde el diseño de la pantalla y su aspecto hasta su funcionamiento y su comportamiento. En el entorno real. Incorporamos esos comentarios y revisamos nuestros diseños para que sean más sencillos de usar, porque si es sencillo para nosotros y tiene una utilidad real, se utiliza más. Y cuanto más se utiliza, mejor es el diseño, mayor es la productividad y, en definitiva, mejoramos continuamente el entorno de los empleados en términos de seguridad.
Así que ese es más o menos nuestro punto de partida. Ahora bien, ¿hacia dónde vamos? Sin duda, todo lo que resulte natural para ti, ya sea la voz, y tenemos dispositivos increíbles en Amazon con Alexa que pueden recibir órdenes de voz en cualquier momento para comprender la intención de una persona. ¿Podrías coger esta caja y llevarla a la esquina mientras yo me ocupo de otra tarea? Esa frase encierra mucho. ¿De qué caja estamos hablando? ¿A qué esquina queremos ir? Pero es asombroso cómo las personas comprenden de forma natural el contexto en el que se dio esa instrucción.
Así que veo que nuestros sistemas de IA podrían comprender mejor el contexto y el entorno en que se da una orden, a fin de realizar la tarea por una persona, sin duda. Incluso el lenguaje corporal, también. Por ejemplo, puedes señalar, puedes usar las manos y indicar dónde quieres que estén las cosas. También podrías enseñar, del tipo: así es como quiero que se haga la tarea.
Todas estas cosas son las que estamos estudiando en Amazon Robotics, y somos muy optimistas al respecto porque amplían la capacidad humana.
Robin Pomeroy: Tye Brady es el director de tecnología de Amazon Robotics.
Kiva, Tye hablaba ahí de robots que se sienten perfectamente cómodos en un entorno en el que hay personas caminando por el piso de la fábrica o del almacén, y que pueden desplazarse sorteándolas. Creo que su informe analiza ese tipo de tecnología.
Kiva Allgood: Efectivamente, así es. Son tiempos muy emocionantes, porque estamos cruzando un umbral en el que la inteligencia ya no se limita a pantallas y servidores, ¿verdad? Ahora se incorpora al mundo real.
La IA física convierte la maquinaria en colaboradora. Así empieza a verse esa conexión entre personas y máquinas, que es sumamente importante. Ahora es lo bastante inteligente, como mencioné antes, para percibir su entorno mediante la escucha, las cámaras y la percepción, y dispone de un razonamiento basado en el contexto que le permite interpretar lo que sucede. Y esa interpretación le permite colaborar con las personas de forma más eficaz.
Robin Pomeroy: Creo que usted ha empleado la expresión «entorno no estructurado». ¿Es esa la expresión de moda para esto?
Kiva Allgood: Sí, básicamente significa que el robot no está necesariamente anclado al suelo o que pueden aparecer objetos delante de él. Hace bastante tiempo que existen en las fábricas vehículos guiados automáticamente. Por lo general, siguen una trayectoria determinada. Un caso similar es el de Waymo, que cuenta con percepción suficiente; Waymo es un vehículo autónomo, así que, si no lo conoce...
Robin Pomeroy: Sí, para quienes no vivimos en San Francisco, claro.
Kiva Allgood: Sí. Fantástico. Muy recomendable. Es casi una de las atracciones de visitar la ciudad. Pero, ya sabe, no hay conductor y, en realidad, lo hacen mejor que las personas, porque prestan atención en todo momento.
Y en este caso, los robots son iguales. Así que, en un entorno no estructurado, lo que realmente tratamos en el informe es el cambio tecnológico que supone contar con avances en percepción, toma de decisiones y destreza, que permiten a los robots trabajar junto a los operarios. Además, funcionan en entornos variables, no estructurados, como comentábamos, lo que significa que pueden cambiar. Puede haber una paleta en un lugar en el que antes no la había. Puede haber una carretilla elevadora que se haya desplazado y ahora esté en el camino del robot. O entornos de mezcla elevada, en los que se combinan todas esas situaciones.
Un entorno no estructurado también puede ser exterior; por ejemplo, minas o lugares en los que hay muchos tipos distintos de equipos.
Robin Pomeroy: Todo esto suena maravilloso. Por supuesto, uno de los posibles inconvenientes es la desaparición de empleos. Antes, las personas se dedicaban a estas tareas. Seguro que en su trabajo piensa mucho en ello. ¿Ha extraído alguna conclusión?
Kiva Allgood: No tengo conclusiones definitivas, pero sí creo que existe la exageración y, ya sabe, la realidad.
La realidad es que la tecnología está ayudando a crear nuevos tipos de empleo.
Hoy en día existe una enorme brecha de talento: personas que quieren trabajar en la industria manufacturera y en la logística, y que, según el informe que se consulte, en 2030 se prevé que esa brecha supere los 10 millones.
Por tanto, la automatización es algo en lo que el factor humano resulta muy importante. Pero está generando nuevos cambios en esas funciones y en la percepción de esos cambios. Ahora existen supervisores de robots, formadores de IA y optimizadores de sistemas. Interactúan con la tecnología y la conocen de una manera nueva.
Por tanto, la tecnología exige invertir en competencias, invertir en seguridad y en la colaboración entre personas y máquinas.
Lo que también hemos comprobado a través de nuestra Red Global de Faros,
Robin Pomeroy: Recuérdenos, ¿qué es la Red Global de Faros?
Kiva Allgood: La Red Global de Faros es una comunidad de pares que, en efecto, reconoce y premia a los mejores centros de fabricación del mundo; es, en definitiva, la principal comunidad global de los mejores entre los mejores en el sector manufacturero.
Lo que hemos aprendido durante los últimos ocho años de casos prácticos y de estudios en profundidad es que, cuando se invierte tanto en las personas y en su capacitación como en la tecnología, la productividad mejora.
Por tanto, no se trata solo de incorporar la tecnología más avanzada en la planta, la logística o el almacén. También consiste en asegurarse de invertir en el factor humano. Se trata de crear profundidad y amplitud en las personas que ayudan a esos robots a aprender.
Robin Pomeroy: Supongo que la próxima vez que nos veamos, Kiva, será en Davos, en la Reunión Anual del Foro Económico Mundial.
El año pasado, todo el mundo hablaba de la IA. Creo que lleva dos o tres años siendo así. ¿Cuál será el tema de la IA del que todo el mundo hablará en enero, a su juicio?
Kiva Allgood: Bueno, creo que pasamos por estos ciclos con todos los temas. Llevo mucho tiempo en este ámbito. Antes se hablaba del IoT, el internet de las cosas, y del internet industrial de las cosas. Ahora todo eso se está fusionando.
Creo que la IA es la nueva interfaz de usuario.
Creo que gran parte del debate en Davos gira en torno a cómo se desentraña el poder de la IA y su impacto en su negocio, en el planeta y en las personas.
Porque la tecnología está cambiando muy rápidamente. Por eso creo que gran parte del diálogo en Davos este año será sobre cómo se desbloquea esa nueva interfaz inteligente. No es solo una interfaz de usuario, sino una interfaz inteligente. Y con esa interfaz inteligente, ¿qué ideas se pueden obtener?
Robin Pomeroy: En Davos habrá mucho de que hablar. Habrá muchas cosas en marcha. ¿Hay algo en particular que vayan a presentar y a lo que la gente deba prestar atención?
Kiva Allgood: Sí, estamos muy entusiasmados con nuestra nueva plataforma Lighthouse Intelligence. Se trata de una plataforma impulsada y gestionada por IA que recoge todas las ideas de los últimos ocho años de la Red Global de Faros.
Hemos podido aprovechar todos los datos y comprender realmente sus efectos en cinco dimensiones distintas. Esta nueva herramienta permite explorar todos esos casos prácticos. Si lo que se busca es impulsar la sostenibilidad, se pueden estudiar formas de ahorrar dinero y aumentar la productividad en materia de sostenibilidad, talento y lanzamiento de nuevos productos. Y la plataforma permite hacerlo desde la pantalla.
Robin Pomeroy: Kiva Allgood, usted es directora gerente del Foro Económico Mundial y responsable del Centro para la Fabricación Avanzada y las Cadenas de Suministro. Muchas gracias por acompañarnos para hablar de la IA física.
Kiva Allgood: Gracias, Robin; siempre disfruto de nuestras conversaciones.
Robin Pomeroy: Yo también. Nos vemos en Davos.
Kiva Allgood: Por supuesto. Nos vemos allí.
Robin Pomeroy: Gracias a Kiva Allgood y a nuestros invitados Daniel Kuepper, de BCG, y Tye Brady, de Amazon Robotics.
Puede encontrar el informe que mencionó Kiva, titulado Physical AI Powering the New Age of Industrial Operations. Basta con buscar ese título o consultar el enlace en las notas del episodio.
Este episodio de Radio Davos ha sido escrito y presentado por mí, Robin Pomeroy, con edición de Jere Johansson y producción de estudio de Taz Kelleher.
Puede encontrar todos nuestros podcasts en wef.ch/podcasts, o simplemente buscar Radio Davos donde suela escuchar podcasts. Volveremos la próxima semana, pero, por ahora, gracias por escucharnos y hasta luego.
Los robots se utilizan en la industria manufacturera desde hace décadas, pero el auge de la IA física significa que las máquinas pueden hacer muchas cosas que antes eran imposibles.
En este episodio, copresentado por Kiva Allgood, directora del Centro para la Fabricación Avanzada y las Cadenas de Suministro del Foro Económico Mundial, escuchamos a dos expertos que participan en la implantación de la IA física en el mundo real.